

前回は、パワー超音波の性質と応用を紹介しました。今回は、超音波アクチュエータを取り上げます。アクチュエータは、電磁力を用いたモータや、空気圧や油圧を用いたシリンダなど、ものを動かすデバイスです。アクチュエータに超音波を用いることで、他の方法にはない特徴的な動作が可能になります。本稿では、超音波振動によるモータ、および超音波音場による物体の浮揚について紹介します。
第6回「超音波アクチュエータ」を解説していきます。
第6回もくじ

1. 超音波モータ
超音波モータは、超音波振動によって物をこすって動かす摩擦駆動のモータです。小型で大きな力を持つため、応答性に優れた動作が可能です。また、力を出すのにギアが必要な従来の電磁型モータのように、動作の遅れや、ギア音が生じることがありません。最も成功した実用化例として、一眼レフカメラの自動焦点合わせ機構が挙げられます。
振動は往復運動なので、そのままでは物を動かすことはできません。物を動かすには、振動を一方向の運動に変換します。そのためには、振動は2次元上で、円(または、だ円)の軌跡を描く必要があります。これには、2つの振動を重ね合わせる方式と、進行波振動を用いる方式があります。
・2つの振動を重ね合わせる方式
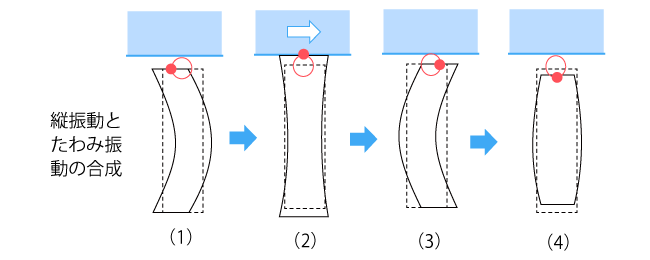
方向が直交した2つの振動を重ね合わせることで、だ円軌跡を作り出し、これにより物体を動かすことができます。図1に、矩形の圧電セラミックス板の、縦振動とたわみ振動の例を示します。図1では、2つの振動のタイミングを、振動の1周期の4分の1だけずらしています。縦振動では上下の振動、たわみ振動では左右の振動変位が生じています。

縦振動とたわみ振動を同時に起こした場合、2つの振動の重ね合わせにより、図2に示すようなだ円振動になります。すなわち、1点に着目すると、点は振動の周波数により回転運動しているのが分かります。これに物体を押し付けると、図中の(1)~(4)のうち、(2)の瞬間に接触し、押し付けた物体はこの回転運動によって一方向に送られます。2つの振動のタイミングをずらすと、(4)の瞬間に接触し、物体の移動方向が逆になります。
・進行波振動を用いる方式
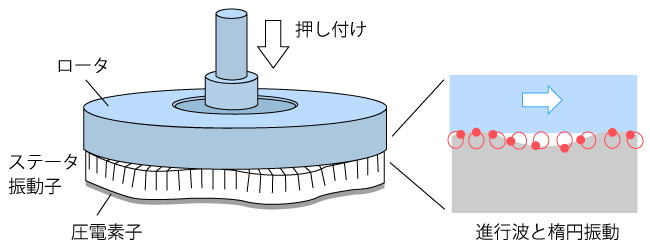
一方向に進む振動、すなわち進行波が起きているとき、その表面の一点に着目すると、だ円振動をしています。そこに物体を押し当てると、物体が一方向に移動します。これが進行波型超音波モータの動作原理です。金属円板の裏面にリング型の圧電素子を接着し、進行波振動を起こすモータが実用化されています(図3)。圧電素子の電極を分割し、位相差のある複数の交流電圧をかけることで進行波振動を起こします。位相差を変えることで、進行波振動の進む方向を切り替え、ロータの回転方向を反転できます。
2. 微小物体の浮揚と操作
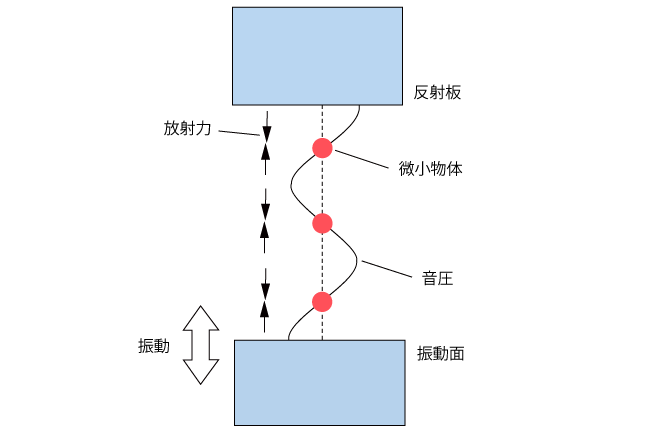
超音波周波数で振動する面と平行に、反射面を配置すると、定在波の超音波音場が発生します。定在波は、振動面から反射板に向かう超音波と、反射面で反射して振動面に戻ってくる超音波が干渉することで発生します。定在波には、音圧が0になる場所が半波長ごとに生じ、これを音圧の節と呼びます。一方、音圧が最大になる場所を、音圧の腹と呼びます。
波長よりもずっと小さい物体を振動面と反射板の間に入れると、音圧の節にとらえられ、物体は空中に浮きます。これは、音圧が大きい音圧の腹から、音圧の低い音圧の節に向かって放射力と呼ばれる力が働くためです(図4)。
音場の分布を変化させると、物体を浮かせたまま移動させることができます。このことを利用して、小さな部品や薬剤を操作する技術の開発が進められています。
3. 大型平板の非接触搬送
全6回で下記の内容を解説しています。
- 第1回 超音波とは
- 第2回 超音波の発生と検出
- 第3回 超音波計測・センシング
- 第4回 圧電超音波センシングデバイス
- 第5回 パワー超音波の性質と応用
- 第6回 超音波アクチュエータ


