

前回は、サーボモータ、サーボアンプの選定を解説しました。サーボモータを意図したとおりに制御するには、モータの位置や速度について指令を与えるコントローラが必要です。今回は、コントローラを選定する際に、必ず押さえておきたいポイントを説明します。
第7回「コントローラの選定」を解説していきます。
第7回もくじ

1. コントローラの指令信号
コントローラは、パルス列という矩形波信号(長方形のような波形)を用いて、サーボアンプに指令を与えます。パルス列は、図1のように、2 つの指令を持っています。一つはパルスの数で距離を指示する位置指令です。そしてもう一つは、パルスの幅、すなわち、ON とOFF の幅の比を変えることで速度(回転数)を指示する速度指令です。例えば、ON 時間の幅を1 周期のうちの50% と設定すると、モータはフル回転のほぼ半分、中速程度に回転します。また、ON 時間を90%、OFF 時間を10% と設定すると、モータは高速に回転しだします。この設定をデューティ比と呼びます。そして、パルス波のデューティ比を変化させることでモータの速度制御を行うことを、PWM(パルス幅変調:PulseWidth Modulation)方式といいます。PWM 方式は、一般的には電圧で行います。したがって、モータの駆動は、電圧を変化させることで速度が可変できることになります。
モータ制御では、正転、逆転、ブレーキなどの回転数制御が基本です。回転方向を変えるには、正転用と逆転用の2 つの独立したパルス列を用意します。それぞれのパルス列は、出力される時間をずらして発振します。、仮に、パルス列A が先行して出力された場合は正転、パルス列B が先行して出力された場合は逆転というように、モータ側へ指示を与えます。これをパルス発振器、または位置決めユニットといいます。

2. コントローラの構成
位置決めユニットは、パルスの数や幅を設定したり、パルス列を発信したりする機能に特化しているため、命令を与える頭脳はありません。そこで、演算装置が必要になります。演算装置の代表的なものには、マイコン(コンピュータ)やPLC(Programmable Logic Controller)などがあり、用途や目的に応じて選定します。特にPLC は、製造業などの悪環境にも強く作られているため、生産ラインに設置されるロボットの動作をはじめ、エレベータや自動ドアなどさまざまな機械制御に採用されています。
サーボ機構は、指令した位置や速度に素早く追従させることを目的としています。そのため、パルス列信号のタイミングには高速な処理が求められます。演算処理にかかる時間をリアルタイム性、または応答性といいます。これは、コントローラの性能を示す重要なパラメータです。
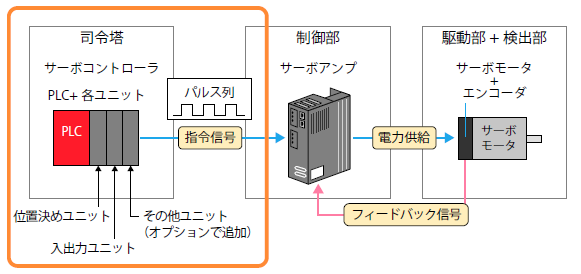
こうした演算処理は0 と1 のディジタルで行います。それに対し、モータ回転のために流す電流はアナログです。ディジタルで演算された指令とアナログの動作をやりとりするには、A/D 変換(アナログからディジタルへ)、D/A 変換(ディジタルからアナログへ)、入出力機能(外部機器との情報をやりとりするI/O 機能)などの機器が必要になります。これらは、それぞれ独立した機能を持っているため、ユニットと呼ばれます。アクチュエータやアンプが増えるごとにユニットは増設され、必要に応じてさまざまなカスタマイズができるように工夫されています(図2)。
3. モーションコントローラ
全8回で下記の内容を解説しています。
- 第1回 サーボ機構とは
- 第2回 サーボ機構に必要なメカニズム
- 第3回 サーボ機構に必要なモータ
- 第4回 サーボ機構に必要なセンサ技術
- 第5回 サーボ機構とフィードバック制御
- 第6回 サーボモータ・サーボアンプの選定
- 第7回 コントローラの選定
- 第8回 モータ・アンプ・コントローラのデータシート


