

前回は、フィードバック制御を紹介しました。今回は、サーボモータ、サーボアンプの選定を取り上げます。サーボ機構では、より精度の高い位置決めや速度制御を行えるサーボモータと、サーボアンプが欠かせません。これらを選定する際に、必ず押さえておきたいポイントを説明します。
第6回「サーボモータ・サーボアンプの選定」を解説していきます。

1. サーボモータの選定における事前準備
サーボモータは、モータ内のエンコーダ(センサ)によって運転を監視することで、高精度な位置制御、速度制御、トルク制御を可能とするモータです。主に、以下のときで威力を発揮します。
・ワーク(質量や慣性)が変化しても速度を一定に保ちたいとき
・移動区間はできるだけ高速、検査中は低速で搬送させたいとき
・数台のモータの速度を同期させて動かしたいとき
・ロボットの姿勢や関節を、高速かつ正確に位置決めしたいとき
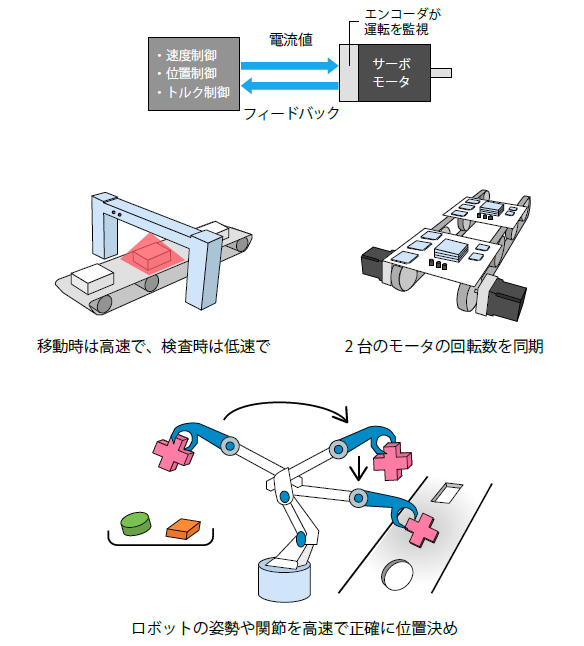
実際のサーボモータは、動かす負荷(軽い・重い)を想定し、必要とされる能力が設定されています。従って、モータの能力を上回る負荷には対応できません。逆に、必要とされる能力以上のモータを選定しても、オーバースペックやコストアップとなり、いわば宝の持ち腐れになってしまいます。用途や能力に見合ったサーボモータを選定することが重要です。
最適なサーボモータを選ぶには、使用条件を明確にする必要があります。負荷や運動を正しく把握するためには、以下の項目を確認します。
・負荷の総質量、摩擦係数など
・時間に対する負荷の変動
・機械の運動方向(水平・垂直・回転・揺動)
・機械の運動パターン(連続・不連続、発進・停止を頻繁に繰り返すなど)
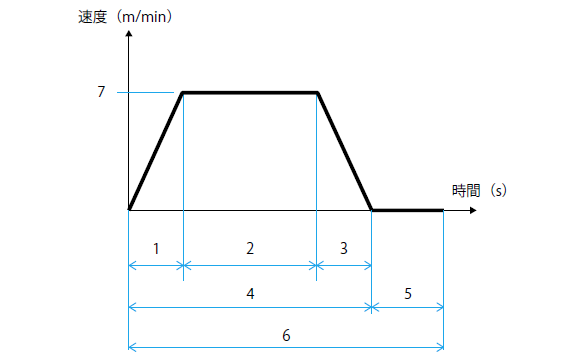
次に、動作パターンを決定します。図2 に、速度線図(またはデューティサイクル)を示します。設計者自身が1 から7 までの項目を明らかにすることで、初めてサーボモータの選定が可能になります。
1:加速時間
2:定常運転時間(最高速度に達してから一定に回転させる時間)
3:減速時間
4:位置決め時間
5:停止時間
6:サイクルタイム
7:最大速度(最大回転数)
サーボモータは、モータ内に搭載されているエンコーダの分解能(最も小さい一刻みの動き)が決まっているため、それより高い精度は出せない仕組みとなっています。従って、位置制御の際には、どの程度の精度が必要かを把握しておく必要があります(例えば、垂直500mm 移動で1μm の精度など)。
また、サーボモータは、基本的に1 分間に何回転するかが決まっています。これに対し、サーボモータが適用される機械や装置では、1,500回転(=1,500rpm)の高速で仕事をする場合もあれば、毎分1 回転に満たない低速で仕事をする場合もあります。
そこで、サーボモータに必要なトルクを持たせて動作させるために、減速機や変速機を用いることが一般的です。つまり、減速機などを組み合わせた状態を考慮した上で、モータに必要な出力や、駆動するための容量などを見積もり、サーボモータの選定を始める必要があります。
2. サーボモータの選定で留意するべき「サーボアンプ」
サーボモータの選定で最も留意するべきことは、サーボアンプ(ドライバ)と一緒に選定することです。サーボアンプは、コントローラからの指令信号と、サーボモータに搭載されたエンコーダからのフィードバック信号との誤差を演算し、それに比例した電力をサーボモータに供給する装置です。サーボモータは、サーボアンプと組み合わせることで、サーボモータとしての機能を発揮できます(図3)。

一般的に、モータを動かす装置をドライバ、または駆動回路といいます。サーボアンプは、サーボモータに特化したドライバの一種です。サーボアンプのアンプとは、増幅器を意味します。例えば、サーボモータから出力されたフィードバック信号は、数十ミリアンペアの小さな信号です。そこでサーボアンプを介して、10kw などの大きな電力に増幅してモータに出力します。また、交流のサーボモータ(AC サーボ)では、50Hz、60Hz と周波数(=回転数)が決まっているので、速度制御の際には、必要な周波数に変換してモータに出力します。
3. 出力・容量のチェックは必要不可欠
全8回で下記の内容を解説しています。
- 第1回 サーボ機構とは
- 第2回 サーボ機構に必要なメカニズム
- 第3回 サーボ機構に必要なモータ
- 第4回 サーボ機構に必要なセンサ技術
- 第5回 サーボ機構とフィードバック制御
- 第6回 サーボモータ・サーボアンプの選定
- 第7回 コントローラの選定
- 第8回 モータ・アンプ・コントローラのデータシート


