

前回は、サーボ機構のセンサについて紹介しました。サーボ機構は、対象の機械の位置(mm)や姿勢(°)を制御量として、コントローラからの指令に対して追従するように構成されたシステムです。指令に従うように制御するには、現在の位置や姿勢の情報をサーボアンプへ知らせ、コントローラからの指令との誤差を比較させながら制御する必要があります。これをフィードバック制御といいます。今回は、サーボ機構に欠かせないフィードバック制御を解説します。
第5回「サーボ機構とフィードバック制御」を解説していきます。
第5回もくじ

1. フィードバック制御
フィードバックという言葉は工学だけでなく、ビジネスなどでもよく使われます。例えば、お客様のアンケート結果を設計側へフィードバックするというと、お客様の意見(結果)を設計者に伝えることで、より良い製品作りや改善に役立てるという意味となります。同様に、サーボ機構でも、機械を操作したときの位置や姿勢の結果をサーボアンプ(入力側)に知らせることで、指令通りに動いていない場合は、操作の改善の指示を与えることができます。このように、結果(= 出力)を原因(= 入力)に反映させながら制御を行うことをフィードバック制御といいます。
フィードバック制御では、「入力」と「出力」という概念が欠かせません。例えば、図1 のようなモータ制御でテーブルの位置決めを行うサーボ機構では、メカニズム、モータ、電気電子回路、ソフトウェアなど、さまざまな要素が組み合わされてシステムを構成しています。これらの要素は皆、入力する→出力する、入力する→出力する、と図1の矢印で示されるように、情報を受け渡し合う関係で結ばれています。

一般的なサーボ機構では、コンピュータから指令(電圧)が与えられる(入力される)と、その電圧を要素間でエネルギー変換したり、フィードバックしたりしながら伝え、最終的に回転として出力させます。電圧(入力)から回転(出力)までにおいて、素早く応答させ、指令に遅れることなく追従ためにはどうすればよいかを考えるのがフィードバック制御の大きな特徴です。
フィードバック制御では、複雑な入出力経路を分かりやすくするため、「ブロック線図」と呼ばれる簡略化した信号伝達機構図を用いて表記されています(図2)。ブロック線図のブロックは各要素を表し、矢印は信号の伝わる方向を示しています。
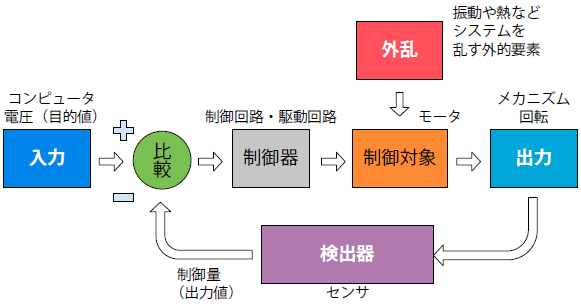
フィードバック制御は、センサから読み取った信号(制御量)と、コンピュータから入力された指令値(目標値)の2 つの値を比較しながら制御対象のモータを操作し、制御量と目標値の誤差がなくなるように、すなわち、入力と出力が一致するように制御することが狙いです。)。特にサーボ機構では、熱や振動など動作を乱すような外的要因(外乱)が突然システム内に入ったとしても、モータの位置や角度、回転数などを制御量として、目標値の任意の変化に追従できるように構成されています。そのため、現時点でモータがどのように回転しているかを検出して、その結果からモータに与える電流値を決定するというルーチンを繰り返しています。このように、矢印の向きが閉じられたループで構成されているので、これを閉回路制御方式(クローズド・ループ)といいます。
2. 高精度にモータを操作するためには
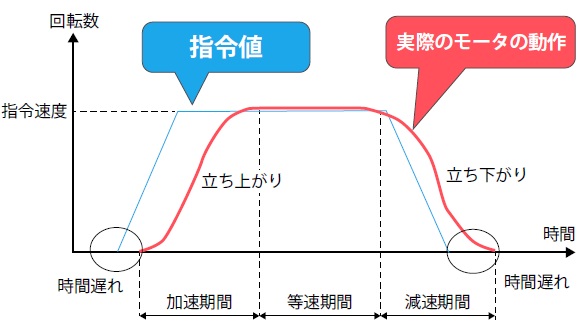
サーボ機構では、メカニズムを高精度に動かすことが求められます。単純に、モータに電流を流したり、切ったりしながら回転させるだけでは、高精度な動作は達成できません。メカニズムを高精度に動かすには、図3に示すような指令値に対して、実際のモータの動作は、最初はゆっくりと回転させながら徐々に回転数を上げていき、最大の指令速度に達する前に回転数を下げはじめながら、弧を描くようにして指令速度に到達させ、回転を一定に保ちます。また、停止時では、適度なタイミングで回転を少しずつ減速させ、衝撃や振動がおこらないように、やさしく弧を描くように、目的の位置でピタッと停止させるという制御を行います。さらに、これを何度も繰り返すような連続動作では、指令値に対して時間的な遅れや振動が起こらないように、素早く「立ち上がり」、素早く「立ち下がる」ような追従方法を考えます。こうした制御を得意としているのがPID 制御です。
3. PID 制御
全8回で下記の内容を解説しています。
- 第1回 サーボ機構とは
- 第2回 サーボ機構に必要なメカニズム
- 第3回 サーボ機構に必要なモータ
- 第4回 サーボ機構に必要なセンサ技術
- 第5回 サーボ機構とフィードバック制御
- 第6回 サーボモータ・サーボアンプの選定
- 第7回 コントローラの選定
- 第8回 モータ・アンプ・コントローラのデータシート


