

前回は、サーボ機構で使われているモータを紹介しました。今回は、サーボ機構の動きを検出するセンサについて説明します。
第4回「サーボ機構に必要なセンサ技術」を解説していきます。

1. サーボ機構のセンサとは
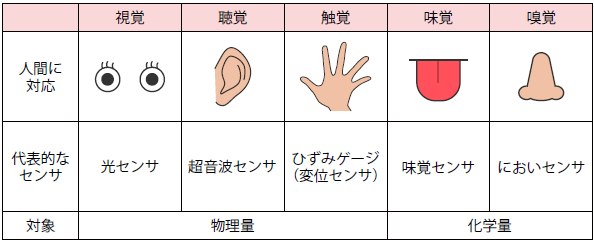
センサは、人間の視覚、聴覚、味覚、嗅覚、触覚などと同様に、外界の情報を得る役割を持ちます(図1)。センサには、2 つの大きな機能があります。一つは、検出する機能、もう一つは、電気信号に変換する機能です。電気信号に変換された情報は、コンピュータに渡されます。このように、センサは、実世界の情報をコンピュータで処理するための橋渡し的な役割を担います。
サーボ機構は、機械を目的どおり動かし、位置決め制御を行うためのシステムです。そのため、力、速度、位置(変位)などの物理量の検出、およびそれらの取得に優れたセンサを使用する必要があります。サーボ機構に用いられるセンサには、速度の取得を得意とするタコジェネレータ、位置の取得を得意とするポテンショメータ、速度と位置の両方の取得に優れたレゾルバ(アナログ)、ロータリーエンコーダ(デジタル)などがあります。
2. 速度や位置をアナログ値として検出する代表的なセンサ
タコジェネレータ、ポテンショメータ、レゾルバは、速度や位置(変位)といった物理量をアナログで取得するセンサです。アナログで取得するということは、生の情報を連続的に取得できるというメリットがある一方、コンピュータで処理するために、アナログからデジタルへ変換するA/D変換器が必要になります。
・タコジェネレータ
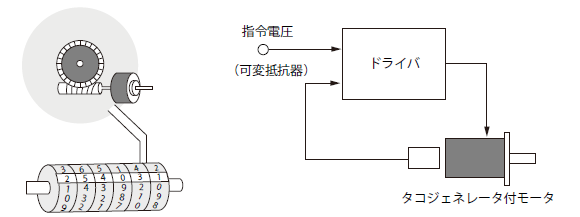
タコジェネレータ(以下、タコジェネと略記)は、構造が単純で、機械的にも丈夫です。温度の高い環境でも使用できます。モータに直結するか、ギヤなどに連結し、回転数を電圧として取り出します。タコジェネは取り付けるスペースが小さくて済むだけでなく、超低速から高速まで滑らかに、かつ負荷の変動に対応して安定した速度検出ができます(図2)。
・ポテンショメータ
ポテンショメータは、過酷な環境条件にも耐えうるセンサとして、幅広い分野で利用されています。回転角の変化を抵抗値の変化としてアナログ検出し、電圧に変換出力します。ただし、構造的・原理的には非常に単純です。図のように抵抗値の大きい抵抗体の面に沿ってブラシ(導体)がスライドし、ブラシの回転角度に応じて変化した抵抗値を測定します(図3)。

・レゾルバ
レゾルバは、回転角を検出し、アナログ信号(交流)を出力するセンサです。一般的に、デジタルセンサは耐環境性に弱いのに対し、アナログセンサであるレゾルバは耐環境性(振動、衝撃、温度、湿度)に優れ、長い実績を有しています。高い信頼性が必要とされる乗り物や工作機械、ロボットなどに、幅広く用いられています(図4)。

3. 速度や位置をデジタル値として検出する代表的なセンサ
全8回で下記の内容を解説しています。
- 第1回 サーボ機構とは
- 第2回 サーボ機構に必要なメカニズム
- 第3回 サーボ機構に必要なモータ
- 第4回 サーボ機構に必要なセンサ技術
- 第5回 サーボ機構とフィードバック制御
- 第6回 サーボモータ・サーボアンプの選定
- 第7回 コントローラの選定
- 第8回 モータ・アンプ・コントローラのデータシート


