

前回は、サーボ機構に必要なメカニズムを紹介しました。今回は、サーボ機構のモータを解説します。機構を動かすには、アクチュエータ(動力源)が必要です。現在、産業界でよく用いられているアクチュエータには、油圧式や空圧式などあります。それとは別に、精密な位置決めや搬送用として最も多く用いられているのが、電気を利用した電動式モータです。本稿では、サーボ機構に使われる電気モータを説明します。
第3回「サーボ機構に必要なモータ」を解説していきます。

1. サーボ機構で使われているモータ
モータは、外部からコイルに電流を流すことで、比較的容易に、回転力や推進力を得ることができる動力源です。サーボ機構で使われるモータには、サイズの小さいものから大きいものまで、また、パワーの小さいものから大きいものまで、多くの種類があります。
モータの分類には、さまざまな方法があります。ただし、サーボ機構の基本は、速度や位置などを制御することです。制御の観点でいうと、モータは入出力信号別に区分できます。入出力信号に注目した場合、直流モータ(DC モータ)、交流モータ(AC モータ)、ステッピングモータ(別称パルスモータ)の3 つに分類されます。サーボモータは、直流、および交流の両者に対応しています(図1)。
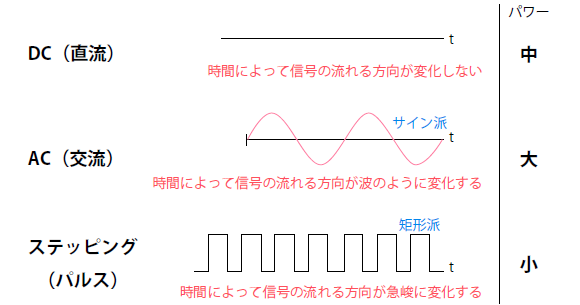
例えば、メカニズム(からくり)によって低~中精度の位置決めを設計する場合、一般のDC モータやAC モータなど、動力用のモータを利用してサーボ機構を構成することで動作を達成できます。しかし、メカニズムの位置や角度、姿勢などを、高精度・高速に指示したとおりに動かしたい場合、センサ無しのステッピングモータや、センサ有りのサーボモータなど、サーボ系のために作られたモータを選ぶ必要があります。
2. サーボ機構に強いステッピングモータ
ステッピングモータは、パルスモータとも呼ばれます。センサを利用せずに位置決めができるため、プリンタをはじめとする比較的小型の精密機器で多用されています。
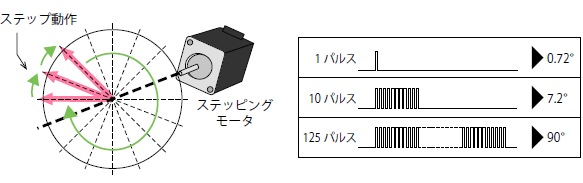
コントローラから1 パルス動けと指令が入ると、基本の回転角度を0.72度として、モータの軸が回転(ステップ動作)します。10 パルスの指令が入ると7.2 度、125 パルスの指令が入ると90 度モータ軸を回転させることができます(図2)。このように、入力パルス信号を与えるだけで、目的の位置まで回転・位置決めができるシステムをオープンループといいます。
センサいらずのステッピングモータではあるものの、高負荷(質量の大きいもの)や高回転になると、コントローラからの入力指令についていけなくなる特徴があります。これを脱調といいます。一般的に、ステッピングモータを選定する際には、本来必要なトルクの2 倍以上の余裕が必要です。
3. サーボ機構に強いサーボモータ
全8回で下記の内容を解説しています。
- 第1回 サーボ機構とは
- 第2回 サーボ機構に必要なメカニズム
- 第3回 サーボ機構に必要なモータ
- 第4回 サーボ機構に必要なセンサ技術
- 第5回 サーボ機構とフィードバック制御
- 第6回 サーボモータ・サーボアンプの選定
- 第7回 コントローラの選定
- 第8回 モータ・アンプ・コントローラのデータシート


