

前回は、サーボ機構の目的と特徴、構成要素、応用例を紹介しました。今回は、サーボ機構に欠かせないメカニズムを説明します。部品の組み立てやピッキングなどを行う産業用ロボットには、サーボ機構を活用した正確な位置への移動と、同じ動作の繰り返しが求められます。そのため、サーボ機構は、さまざまな環境下において頑強なメカニズムを構成する必要があります。
第2回「サーボ機構に必要なメカニズム」を解説していきます。

1. メカニズムとは
メカニズムとは、機構を意味します。機構は、動力源から得た力や速度(回転数)などを部品から部品へと効率よく伝達して、回転運動や直進運動など目的の動作をさせるのが仕事です。伝達要素には、複雑な動作を作ることができるカムやリンクなどの不均等変換部品や、力や速度をそのまま伝えたり、方向を変えたり、増減したりできる歯車(ギヤ)、ベルト・プーリ、チェーン・スプロケットなどの均等変換部品があります(図1)。

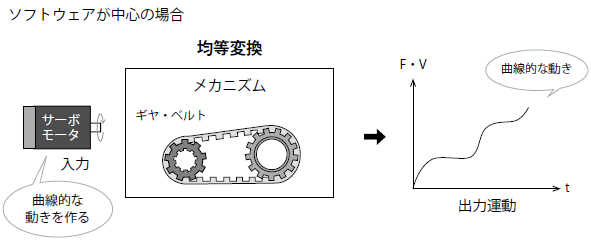
ソフトウェアが中心となるサーボ機構では、後者の均等変換部品との組み合わせが多く用いられています(図2)。ギヤやベルト、チェーンなどを使った機構には多くの種類があり、要求精度や位置決め精度、距離、機械動作の内容(軽荷重・中荷重・重荷重)など、サーボ機構の目的によって使い分けられます。
2. 直進運動と回転運動を作る代表的なメカニズム
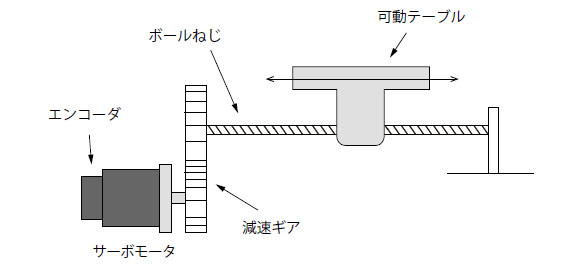
モータの回転運動を直線運動に変換して位置決めを行うメカニズムには、ボールねじや減速機などの要素部品で構成される、送り機構などがあります。主な用途は、可動テーブルを素早く水平に移動させ、前後左右に搬送することです。比較的短い移動距離で、高精度な位置決めを行う場合に構成される機構です(図3)。
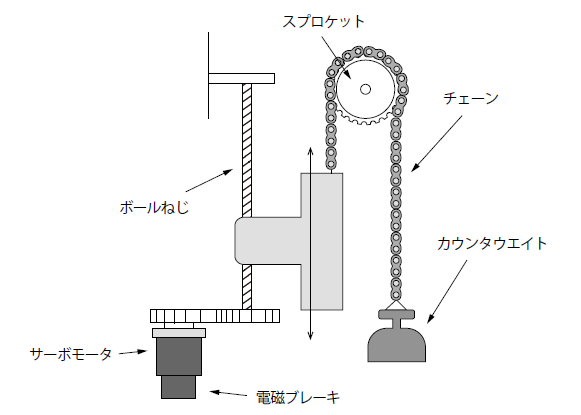
長距離を高速で、垂直に移動させる場合の位置決めには、チェーンなどの要素部品が適しています。重荷重の場合、負荷アンバランスを軽減するために、カウンタウェイト(釣り合いをとるための重り)を付けることが多くあります。垂直運動は、水平運動と比較して重力による影響が大きいため、一般的には水平運動の約5 倍の容量の検討が必要です。ずり落ち防止のために、機構と併せて電磁ブレーキ付きのモータなどが使用されます。また、チェーンのピッチは、ベルトと同様にインチ系で製作されている場合が多く、送り量の設定を考えるためにミリメートル換算すると端数が生じるので、注意が必要です(図4)。
重荷重を低速で回転させる用途では、ウォーム減速機が用いられます(図5)。ウォーム減速機は、歯車の組み合わせでモータなどの回転数を一気に落とし(減速)、かつ、トルク(力)を上げることのできる伝達要素部品です。小さな力で大きな機構の位置決めができるので、精密機械をはじめ、さまざまな用途で活用されています。

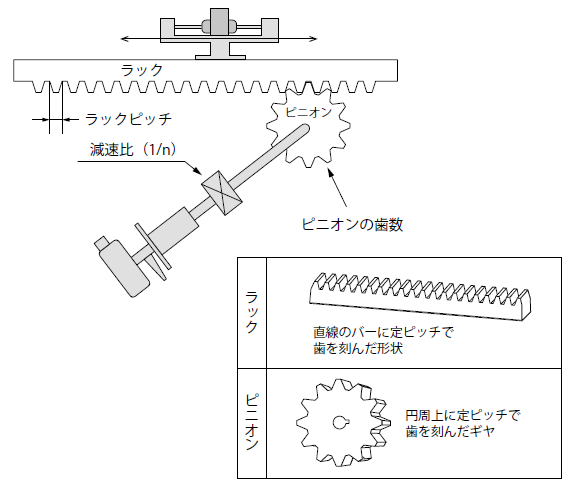
また、歯車系を使い、重荷重を低速で、やや長い距離を位置決めする伝達要素部品には、ラック& ピニオンがあります。一般的には、ピニオン側が固定され、ラック側が移動する方式が採られています(図6)。
動力源から長距離の位置で回転運動をさせる場合には、タイミングベルトとプーリによる機構が使われます。この機構は、簡単に減速比を取ることができます。すなわち、モータの回転数(受動側)と伝達先の回転数(駆動側)を変え、複雑な構造を用いることなく位置決めができます。そのため、大型搬送機から精密機械まで広い分野で使用されています。
タイミングベルトは、V ベルトや平ベルトと異なり、プーリとベルトの歯がかみ合って移動するため、すべりによる誤差の少ない機構です。ただし、剛性が低く、高速回転となると振動が大きくなりやすい特徴があります。また、ベルトの素材によっては、摩擦など経年変化による精度低下が発生するため、メンテナンスの配慮は必要です。ベルトによる力のバランス(張力)やラジアル荷重(直角方向に加わる荷重)にも注意が必要です(図7)。

3. その他のメカニズム
全8回で下記の内容を解説しています。
- 第1回 サーボ機構とは
- 第2回 サーボ機構に必要なメカニズム
- 第3回 サーボ機構に必要なモータ
- 第4回 サーボ機構に必要なセンサ技術
- 第5回 サーボ機構とフィードバック制御
- 第6回 サーボモータ・サーボアンプの選定
- 第7回 コントローラの選定
- 第8回 モータ・アンプ・コントローラのデータシート


