

ロボットマニピュレータの性能は、アクチュエータの性能に大きく左右されます。マニピュレータのパワーは搭載されたアクチュエータの性能以上にはならないためです。マニピュレータの用途に合わせ、アクチュエータを選定しましょう。今回は、アクチュエータの種類と特性について解説します。
第2回「ロボットマニピュレータのアクチュエータ」を解説していきます。

1. アクチュエータとは
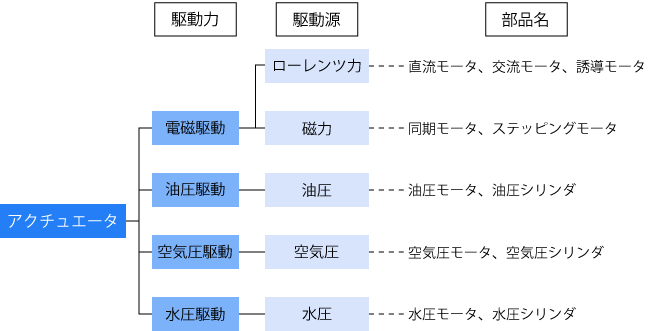
アクチュエータ(Actuator)とは、エネルギーを機械運動へ変換する機械要素であり、駆動部分やそれを含む駆動機構全体を指します。ロボットマニピュレータを駆動させるには、センサとアクチュエータが必要です。制御のポイントは、センサから得られた情報をアクチュエータにいかに反映させるかです。アクチュエータを駆動力で分類すると、電磁駆動、油圧駆動、空気圧駆動、水圧駆動(駆動媒体が水もしくは海水)などがあります(図1)。今回は、一般的によく用いられる電磁駆動・油圧駆動・空気圧駆動の3 種類のアクチュエータを取り上げます。それぞれの特性を理解した上で、マニピュレータの動作を決めましょう。
2. 電磁駆動アクチュエータ
電磁駆動アクチュエータとは、電磁気力で駆動するアクチュエータの総称です。ローレンツ力や磁力を利用して駆動します。駆動原理によって、直流モータ、交流モータ、誘導モータ、同期モータ、ステッピングモータなどに細分化されます。
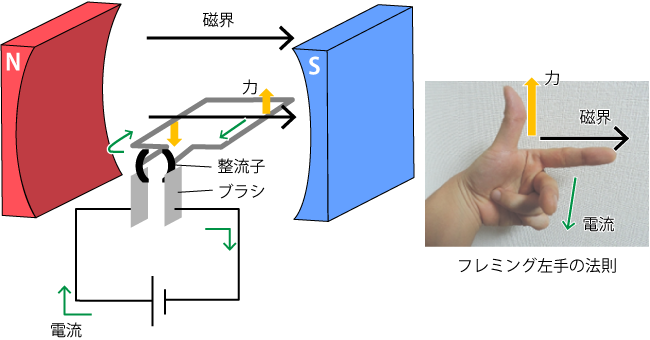
ロボットマニピュレータで使用頻度の高い直流モータについて解説しましょう。図2 は直流モータの仕組みを示しています。磁石の間にコイルを置き、電流を流すことで生じるローレンツ力を利用してコイルを回転させます。ローレンツ力の向きは磁界と電流の方向で決まり、フレミング左手の法則で確認できます(図2 右)。取り扱いが容易なため、直流モータの技術は古くから用いられてきました。
直流モータは大きなトルクを取り出すことが難しいため、減速機(ギア、歯車)と組み合わせます。デメリットは、減速機の利用により回転スピードが低下すること、質量・慣性モーメントが増加すること、大型化や摩擦の増加を招くことなどです。また、直流モータに必須のコイルによって、質量・慣性モーメントが増加することも欠点です。
通常の直流モータでは、ブラシを介してコイルに電流を供給します。駆動によってブラシが摩耗し、最終的にはコイルに電流を供給できなくなります。寿命が来るたびにアクチュエータを交換するのは、コスト面から難しいため、実際の産業用ロボットには寿命が長いブラシレスモータ(コイルを固定して磁石が回転する構造で、ブラシと整流子が不要なモータ)が多く利用されています。
3. 油圧駆動アクチュエータ
4. 空気圧駆動アクチュエータ
全6回で下記の内容を解説しています。
- 第1回 ロボットマニピュレータとは?
- 第2回 ロボットマニピュレータのアクチュエータ
- 第3回 ロボットマニピュレータのセンサ
- 第4回 ロボットマニピュレータの自由度
- 第5回 マニピュレータの運動学
- 第6回 力制御とインピーダンス制御


