

前回は、誘導モータの特性と制御方法を解説しました。最終回となる今回は、モータの選び方を解説します。モータには、DC モータから交流モータまで多くの種類があり、同じような特性を持っています。このため、用途によって特定のモータを選ぶことはせず、モータの特性や与える負荷を考慮しながら、用途に見合うものを選定します。
第8回「モータの選び方」を解説していきます。

1. モータの選び方
まず、モータのトルクが、速度によりどのような特性を持つかを知っておくことが重要です。トルクを増加させると、一般にモータの回転速度は下がります。その下がり方は、誘導モータのようにあまり変わらないもの、永久磁石DCモータのようにトルクの増加により直線的に大きく減少するもの、同期モータのようにトルクが変わっても一定の回転速度で回転するものがあります。また、DCモータは、ブラシの寿命があり、整流により火花が発生するため、使用環境も考慮する必要があります。
・負荷の条件
モータで駆動する負荷は、速度によっていろいろな性質を示します。代表的な負荷特性として、低トルク負荷、2乗トルク負荷、低出力負荷、低減トルク負荷が挙げられます。それぞれの用途例、速度- トルク特性を図1にまとめました。
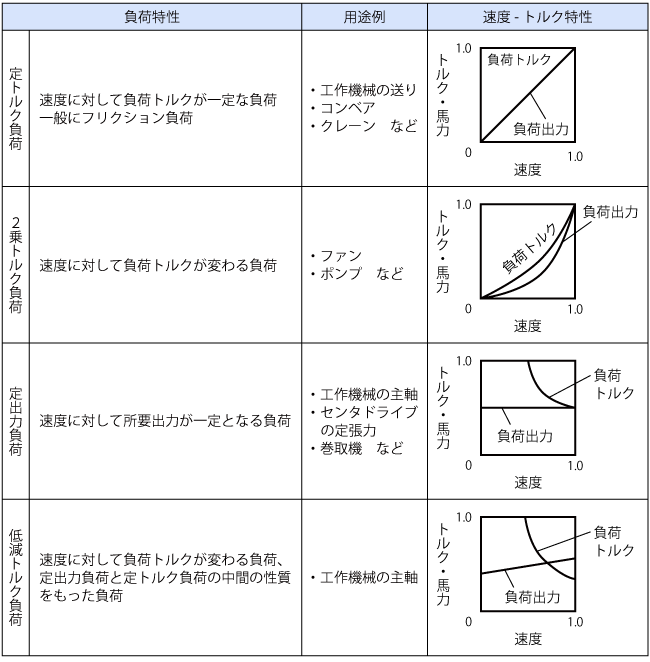
用途に合った速度-トルク特性を持つモータを選定しましょう。例えば、電車の負荷にように大きな始動トルクを要求し、速度の上昇とともに定出力を要求するような用途には、直巻のDCモータが適しています。最近では、誘導モータを制御することで同様の特性が実現できるため、誘導モータが使われています。ファン用モータなどは、あまり大きな始動トルクは要求せず、速度の上昇とともに大きな負荷トルクを要求します。この負荷に適したモータに単相誘導モータがあり、家庭用の換気扇などに広く使われていました。最近ではブラシレスDCモータが使用されています。
・モータ駆動装置
モータを単に動力源として使うだけでなく、一定速度で回転させるなどの制御するためには、駆動装置(ドライバまたはサーボアンプ)が必要です。例えば誘導モータを速度制御するために、インバータを用います。駆動装置の選定では、まずモータを駆動するために十分な出力容量があるかを考えます。また、トルク・速度・位置などの制御の対象と、制御の精度により、使用する回転センサが決まります。選定したセンサが駆動装置で使用できるか確認しましょう。モータと駆動装置を組み合わせたサーボモータが、製品化されています。目的の機能を実現できるものを選択しましょう。
2. カタログの見方
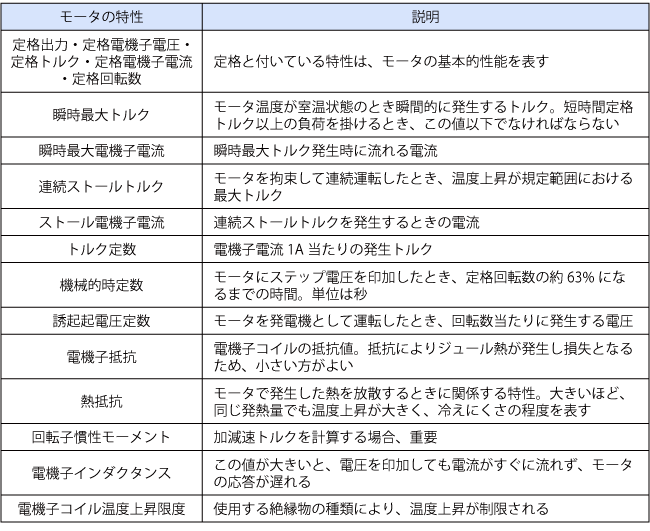
モータの製品カタログには、選定に必要なモータの特性が記載されています。その中でも重要な項目を解説します。
3. 制御用モータの容量計算
4. 短時間運転の過負荷トルクと運転定格
全8回で下記の内容を解説しています。
- 第1回 モータとは?
- 第2回 DCモータとは
- 第3回 ブラシレスDCモータとは
- 第4回 ステッピングモータとは
- 第5回 サーボモータとは
- 第6回 PMモータとは
- 第7回 誘導モータとは
- 第8回 モータの選び方


