

サーボモータは、指令に対して回転数を追従させやすいという特長があり、制御を必要とする場面でよく使われます。かつてはサーボモータというとDCモータのみでしたが、生産技術の向上により、現在はACモータもサーボモータとして広く使用されています。今回は、永久磁石を使用したAC同期モータ(PMSMモータ)について解説していきます。
第5回「サーボモータとは」を解説していきます。

1. サーボモータの概要
サーボという言葉は、Servant(召し使い)から来ているそうです。召し使いのように、主人の命令を忠実に実行する様子から、そう呼ばれたのでしょう。メカトロニクスの分野ではサーボ機構を、物体の位置・方位・姿勢などを制御量として、目標値の任意の変化に追従するように構成された制御系と定義しています。つまりサーボ機構の特長は、任意の指令に対し、物体の位置・方位・姿勢などを追従させることです。サーボ機構に使われるモータを、サーボモータと呼びます。サーボモータは、制御指令に瞬時に応答できる性能を持ちます。
1984年に発明されたネオジム磁石は、磁束密度が高く、現時点で最も強い永久磁石です。ネオジム磁石の発明によりPMモータの性能は著しく向上し、現在のサーボモータには、永久磁石同期モータ(PMSM)が多く使われています。以降は、PMSMサーボモータ(ACサーボモータ)について解説します。
2. サーボモータの分類と性能
駆動技術が未発達だった時代には、駆動機構と組み合わせたDCモータが、サーボモータとして使用されていました。その後パワーエレクトロニクスが進歩し、誘導モータや同期モータのようなACモータにも、サーボ機能を持たせることが可能になりました。この駆動法は、一般的にはベクトル制御と呼ばれています。このように、DCモータでもACモータでも、サーボアンプと組み合わせることでサーボモータとして使うことが可能です。DCサーボやACサーボと呼ばれます。
PMSMサーボモータは、ACサーボでありながらDCサーボモータと同様の制御性を持ちます。ブラシの接触による摩擦損がないことから、回転速度に制限がありません。永久磁石による磁束を正弦波状に分布させて、そのトルク定数をK T とし、モータを駆動させる電流を正弦波電流にすると、PMSMサーボモータのトルクは次式で表すことができます。
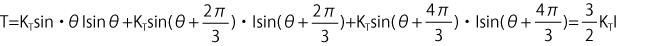
この式からPMSMサーボモータは、モータの回転角によらず、トルクリプル(トルクの変動幅)を発生しないことが分かります。また、電流とトルクは比例関係にあり、これはモータの回転数に依存しないことを意味します。永久磁石の磁束を正弦波分布させるために、磁石形状やステータ極数などが改良され、トルクリプルは定格トルクの1%以下に抑えられています。
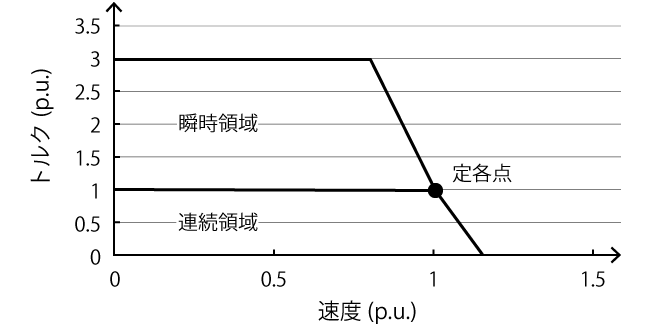
サーボモータの代表的な速度トルク特性を、定格トルクといいます。定格回転数を1として、回転数とトルク特性の関係を示すと、図2のようになります。連続領域とは、サーボモータが連続運転を行うことができる領域です。それとは別に、加速・減速時の制御性を向上させるために、短時間だけ運転できる瞬時領域が設定されています。瞬時領域では、通常定格トルクの3~5倍のトルクを発生させることができます。
次に、PMSMサーボモータの構造を見ていきます(図3)。PMSMモータのステータ(固定子)巻線は、にブラシレスDCモータと同様、集中巻で構成されています。かつては、巻線機のノズルをスロットの中に入れノズルを遥動させて、ステータに線を巻いていました。この方法では、ノズルが動くためのスペースを、ステータスロットの内側に確保する必要があります。またノズルの動作範囲にも制約があり、巻線を高密度で巻くことができません。そのため、巻線のスロット断面に占める割合(占積率)に限界がありました。占積率を向上させるためには、巻線機のノズルの動作に制約を与えず、ソレノイドコイルのように巻線を整列させる必要があります。

製造技術の向上に伴い、ステータを分割する方法などが考案されました。従来の巻線方法では占積率が40~ 50%だったのに対し、現在では約2倍の80%まで占積率は向上しています。この結果、モータの大きさが同じ場合、定格トルクは約2割も大きくなり、ステータコイルの電気抵抗による損失は3割以上も抑えられています。モータの小型化が進み、750Wのモータの大きさが1/3~1/4に、質量が1/2~1/3になりました。
3. サーボドライブの構成
4. 速度、位置制御ブロック
5. サーボモータ選定の留意点
全8回で下記の内容を解説しています。
- 第1回 モータとは?
- 第2回 DCモータとは
- 第3回 ブラシレスDCモータとは
- 第4回 ステッピングモータとは
- 第5回 サーボモータとは
- 第6回 PMモータとは
- 第7回 誘導モータとは
- 第8回 モータの選び方


