

ステッピングモータは、パルス信号によって回転を制御することが可能なモータです。そのため、コンピュータ周辺機器の磁気テープ駆動や工作機械のNCの操作装置など、多くの位置決め用途で使われています。今回は、ステッピングモータの基本的構造や分類、特性や制御方法などを解説します。
第4回「ステッピングモータとは」を解説していきます。

1. ステッピングモータの概要
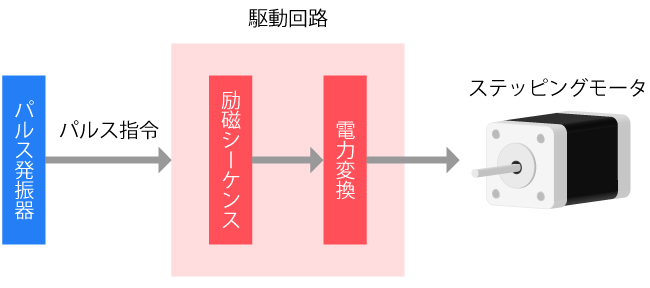
ステッピングモータは、パルス信号に同期するモータです。ステッピングモータを駆動させるためには、駆動回路が必要です(図1)。パルス発振器からパルス信号が入力されると、定められた順序でコイルが励磁され、ある決まった角度θs(ステップ角)回転して静止します。回転角は入力パルス数に比例し、回転角速度はパルス周波数に比例します。パルスというデジタル量で、オープンループ制御できる(フィードバック制御が不要)ため、小容量の位置決め用モータとして使われています。
2. ステッピングモータの分類と構造
ステッピングモータの分類には、VR型、PM型、HB型の3つがあります。
・VR 型ステッピングモータ
VR( Variable Reluctance)型ステッピングモータは、ロータ(回転子)として歯車状の鉄芯を使用しています。図2に示すように固定子、ロータともに突極構造になっており、鉄芯の素材はケイ素鋼板や電磁軟鉄です。固定子と回転子の間に働く磁気吸引力により、トルクを発生させたり回転位置の保持を行ったりしています。突極構造による固定子と回転子の間のギャップ(空隙)の磁気抵抗が変化することで、トルクを発生させているため、可変リラクタンス(Variable Reluctance)型と呼ばれています。現在、VR型ステッピングモータは、ほとんど使われていません。

最近注目されているスイッチトリラクタンスモータ(SRM)は、VR型ステッピングモータをクローズドループ制御したモータです。1980年初、英国リーズ大学のピーター・ローレンソン教授らのグループが命名しました。VR型モータのステップ角は、ロータ歯数をN r モータ相数をmとすると、θ s (°)=360/(N r m)で表すことができます。
・PM 型ステッピングモータ
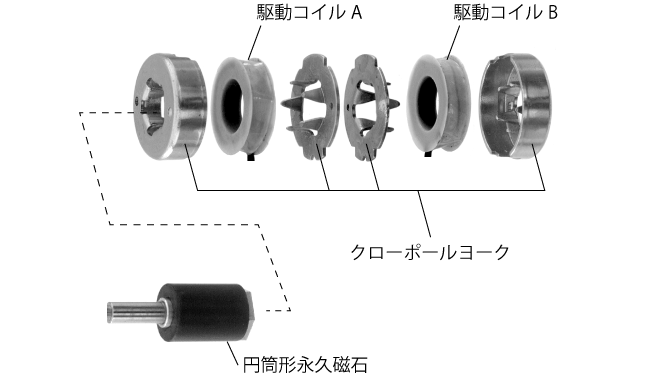
PM 型(Permanent Magnet)ステッピングモータは、回転子に永久磁石が使用されており、永久磁石はギャップと対向するように配置されています。多極構造のステータ(固定子)を構成するため、一般的には、爪型の鉄板を持つクローポール構造です(図3)。固定子は、軸方向に相を構成するマルチスタック構造となっています。1つの相はフレーム、ヨーク、くし歯状の磁極を一体にプレス加工した電磁鋼板の鉄心で形成され、その中にはソレノイド状の巻線が配置されています。この磁極はその形からクローポールと呼ばれ、1相のクローポールの数で極数が決定されます。従って、回転子の着磁極数も固定子のクローポールと同数になります。
PM 型ステッピングモータのステップ角は、回転子磁極数をZ p 、モータ相数をmとすると、θ s (°)=360/(Z p m)で表されます。
・HB型ステッピングモータ
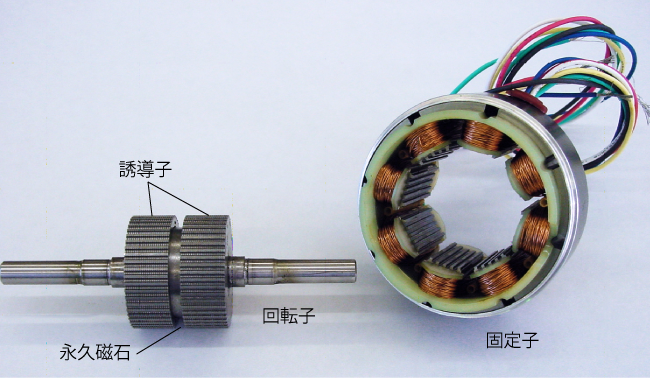
HB( Hybrid)型ステッピングモータは、VR型とPM型の特徴を併せ持つ、鉄心と永久磁石を回転子に持つモータです。巻線は各磁極に集中的に巻かれ、固定子、回転子ともに小さな歯(誘導子)を持っています(図4)。利点は、固定子磁極数を増やせることです。回転子は、軸と永久磁石を挟んで2組の誘導子で構成されています。回転子には、固定子誘導子と同ピッチの誘導子が設けられており、電磁鋼板の積層か塊状鉄心で作られています。2組の誘導子の歯は、誘導子1歯(電気的には極ピッチの1/2)だけピッチをずらして、永久磁石を挟んでいます。
一般に回転子の歯数をZ r 、モータ相数をmとすると、ハイブリッド型ステッピングモータのステップ角は、θ s (°)=360/(2Z r m)で表されます。
3. ステッピングモータの駆動法
4. ステッピングモータの特性
5. ステッピングモータの制御法
6. ステッピングモータの特徴と応用用途
全8回で下記の内容を解説しています。
- 第1回 モータとは?
- 第2回 DCモータとは
- 第3回 ブラシレスDCモータとは
- 第4回 ステッピングモータとは
- 第5回 サーボモータとは
- 第6回 PMモータとは
- 第7回 誘導モータとは
- 第8回 モータの選び方


