

前回は、DC(直流)モータの動作原理、特性、用途を説明しました。今回は、ブラシレスDCモータを取り上げます。その名のとおり、ブラシを持たないDCモータです。その構造や駆動原理、特性、用途などを解説します。まずは、なぜブラシが無くてもDCモータを駆動できるのか、その構造を見ていきましょう。
第3回「ブラシレスDCモータとは」を解説していきます。

1. ブラシレスDCモータの構造
DCモータの固定子は永久磁石で、ロータ(回転子)は電機子コイルです。そして、ブラシと整流子により、整流を行います(参考:第2回)。ブラシレスDCモータは、ブラシを持たないDCモータです。固定子には3相12スロットの電機子巻線(コイル)、ロータには永久磁石が使用されています(図1)。DCモータと比較すると、固定子とロータの役割が逆転しています。

ブラシレスDCモータでは、永久磁石の磁界とが電機子コイルの磁界が直交するように、コイルに電流を流し回転させます。電流を流す電機子コイルは、磁極位置検出器と半導体スイッチにより制御します。
コイルは、電機子の各磁極に巻かれており、電機子の中には鉄心が入れられています。電機子鉄心は、薄板電磁鋼板を積層して作られています。また固定子には、永久磁石の位置を検出する検出器が必要です。図1において、その役割はセンサが付いたプリント基板が担っています。センサの個数はモータを構成する相数と同じ数です。3相モータであれば3個のセンサが必要です。磁極検出素子には、主にホール素子が使われます。3相モータの構造は、PM(永久磁石)モータの構造と同じです。PMモータは励磁の位置が回転子と同期するのに対し、3相モータは、磁極位置によって励磁の位置が切り替わります。
DCモータには、整流とブラシが接触するため、整流子が機械的に摩耗してしまうという欠点がありました。一方、ブラシレスDCモータの構造には、ブラシが含まれないため、DCモータより長寿命というメリットがあります。
2. ブラシレスDCモータの駆動原理
DCモータは直流電源で駆動させることができますが、ブラシレスDCモータの駆動には、インバータ回路も必要です。図2は、現在広く使用されているブラシレスDCモータの駆動回路です。インバータ回路は、電機子コイルに電流を双方向に流すために合計6個のスイッチング回路(Q1 ~ Q6)で構成されます。この回路は、インバータ主回路と呼ばれます。

図2の駆動回路では、ホールICと各相の電機子巻線軸の位相が、60度ずれて配置されています。この位置は、磁極と磁極の間です。図3は、ロータである永久磁石の位置を0度とした場合のモータの回転角と、各種信号の関係を示したものです。
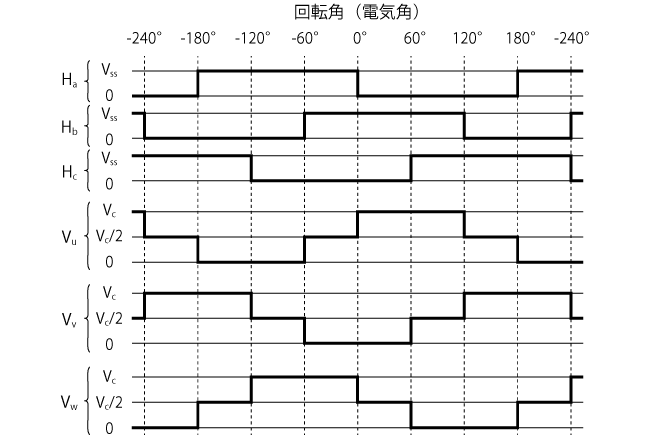
ホール素子はN極が近づくとHigh、S 極が近づくとLowを出力するとします。この信号に対応して、インバータのスイッチがOn、Off します。磁極位置0度から反時計方向に回転する場合、図2でQ1のスイッチは、H a の立ち下がりでOn、H b の立ち上がりでOffとなります。これは、ちょうどU相を励磁している状態です。この場合、H a の立ち上がりから60度回転するまで、Q4がOn、60度以降ではQ6がOnとなっており、V相、W相がそれぞれ逆極性となるように励磁されています。つまり、2相ずつ励磁が行われ、電気角120度の通電になります。逆方向に回転させるときは、転流シーケンス(立ち上がりと立ち下りの関係)を逆にします。例えばU相はH b の立ち上がりでQ1がOn、H a の立ち下りでOffにすればよいのです。
U相の誘導起電力をe U (V) とすると、e U はU相に鎖交する磁束λ(Wb)の時間微分に等しくなります。従って、瞬時誘導起電力e U は次式で表します。ここでω(rad/sec) は、ロータの電気角(回転磁界の角度)での角速度です。
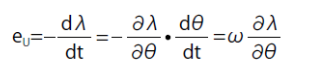
誘導起電力e U に逆らって電機子電流i u (A)を流すことで、電気エネルギーが機械エネルギーに変換されます。この出力をP u (W) とすると、P u =e u i u =ωT u が成り立ちます。ここでT u (Nm) は、U相の瞬時トルクを示します。
発生トルクは、出力を回転速度で割ったものです。従って、発生トルクはe u i u に比例します。この状態を、図4に示します。ロータが図2の位置にある点を基準として、その変位による各量の分布を示しています。誘導起電力と電流については、U相の瞬時波形のみを示しています。他の相は、それぞれU相と等しい大きさで位相が120度ずれていることを考慮すれば、各相のトルクを図4のように描くことができます。これによると理想的な合成トルクは、回転位置によらず一定になり、合成トルクはブラシを用いたDCモータと比較すると2倍です。また合成トルクは、励磁電流に比例します。
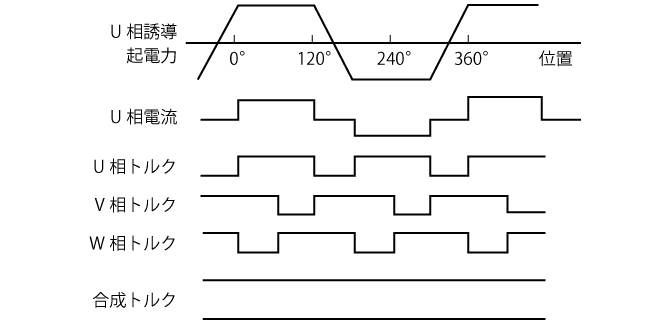
実際のブラシレスDCモータの駆動では、転流の際に立ち上がり立ち下りに遅れが生じ、電流が理想的に流れることはありません。電気角1周期につき6つのトルクリップル(トルクの変動幅)が発生し、振動・騒音の原因となります。これを防止するため、実際の製品では、さまざまな対策が打たれています。
3. ブラシレスDCモータの特性と制御
4. ブラシレスDCモータの用途
全8回で下記の内容を解説しています。
- 第1回 モータとは?
- 第2回 DCモータとは
- 第3回 ブラシレスDCモータとは
- 第4回 ステッピングモータとは
- 第5回 サーボモータとは
- 第6回 PMモータとは
- 第7回 誘導モータとは
- 第8回 モータの選び方


