

前回は、メカトロニクスの制御技術を説明しました。今回は、自動化とロボット技術です。これらは、メカトロニクスの技術をフルに活用しています。日本で深刻化する人手不足を解決する方法としても、期待されています。自動化システムと産業用ロボットの歴史から見ていきましょう。
第8回「自動化とロボット技術」を解説していきます。

1. 自動化システムと産業用ロボットの歴史
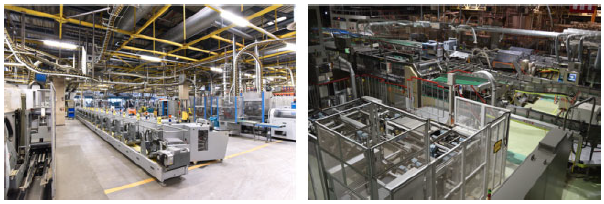
工場では、多くの自動化システムや産業用ロボットが稼働し、製品が自動的に作られています。自動化は、高度経済成長とともに急激に発展した分野です。特に自動車や自動車部品業界では、機械に単調な繰り返し作業をさせることで、自動化を推進してきました。人は単純労働から解放され、人間しかできない業務に注力できるようになりました。その結果、作業効率や生産性が向上し、製品のコストダウンにつながりました。自動化システムは、少品種大量生産に合った大規模な設備で、今でも多くの業界で使われています。
低成長時代に入り、多品種少量生産への移行が進むと、中小規模の生産ラインの導入が増えていきます。そこで登場したのが産業用ロボットです。ロボットが人間の手で行われていたハンドリングや精密な組立作業を行い、常に変化する製品の種類と量に、柔軟に対応できるようになりました。
2. 自動化システムと産業用ロボットの違い
メカトロニクスの観点で、自動化システムと産業用ロボットの違いは制御です。自動化の場合には、もしもX ならばYとする、もしもX でなかったらZ とすると手順を決めて動かします。Y を実行させるために、あらかじめ人がX やZ を定義し、手順も決定しなければなりません。この制御方法をシーケンス制御といいます。自動化システムは、単純なアルゴリズムで人間の命令通りに動き、必要かつ十分なの賢さを備えた機械システムといえます。
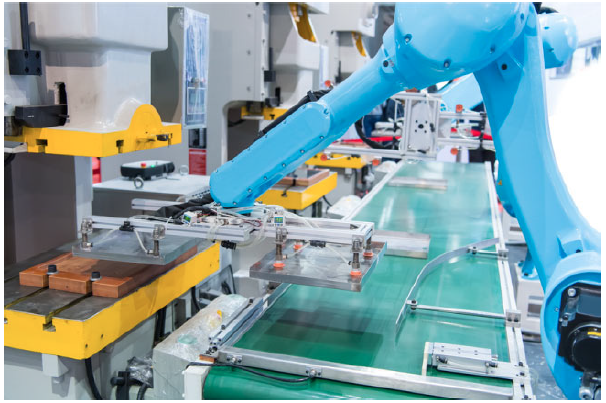
一方、産業用ロボットは、自動化システムでは実現が難しいきめ細やかな動きをさせることができます。日本工業規格JIS B 0134 ロボット及びロボティックデバイス- 用語によると、産業用ロボットは、自動制御され、再プログラム可能で、多目的なマニピュレータであり、3 軸以上のプログラムが可能で、1 か所に固定してまたは移動機能をもって、作業自動化の用途に用いられるロボットと定義されています。マニピュレータとは、物をつかんで、ある範囲で自由に動かせる機械です。
例えば、何か物をつまむという動作は、人間にとって特に複雑な動作ではありません。これを機械にさせる場合、どの指をどの位置で、どれくらいの力で安定させてつまむかを、きめ細かく制御するが必要があります。このような制御を得意とするのが、サーボ機構を用いたフィードバック制御です。フィードバック制御は、産業用ロボットのあらゆる箇所で利用されています。
3. 産業用ロボットの種類と自由度
全9回で下記の内容を解説しています。
- 第1回 メカトロニクスとは
- 第2回 メカトロニクスの構成要素
- 第3回 メカトロニクスのメカニズム技術
- 第4回 メカトロニクスのアクチュエータ技術
- 第5回 メカトロニクスの電気・電子回路技術
- 第6回 メカトロニクスのセンサ技術
- 第7回 メカトロニクスの制御技術
- 第8回 自動化とロボット技術
- 第9回 メカトロニクスとIoT、AIの連携


