

前回は、メカトロニクスのセンサ技術について説明しました。今回は、制御技術です。近年、機械要素の組み合わせだけでは実現できない、高度に自動化された製品が開発されています。その背景には、コンピュータの発展と、その後の制御技術の進歩があります。機械や装置の自動化に欠かすことのできない制御技術を解説します。
第7回「メカトロニクスの制御技術」を解説していきます。
第7回もくじ

1. 現代制御と古典制御
制御を、英語に訳すとControlになります。元はcontr(a 逆に)とro(ll 回す)の組み合わせであり、転じて支配する、あるものを思い通りに操るという意味があります。メカトロニクスにおける制御には、機械を人の力で直接操る手動制御と、回路やコンピュータで操る自動制御の2 種類があります。
自動制御には、たくさんの制御理論があります。これも、古典制御と現在制御の2 種類に分けれられます。現在、最も多く使われているのが古典制御です。古典制御には、シーケンス制御とフィードバック制御の2 つがあります。例えば、洗濯機のように、スタートボタンで開始の指令を与えたら、あらかじめ決められた順番に従って、動作を実現させるのがシーケンス制御です。一方で、エアコンのように、スタートボタンを押すと、設定された温度と現在の温度を常に比べながら、目的の温度になるようコントロールするのがフィードバック制御です。
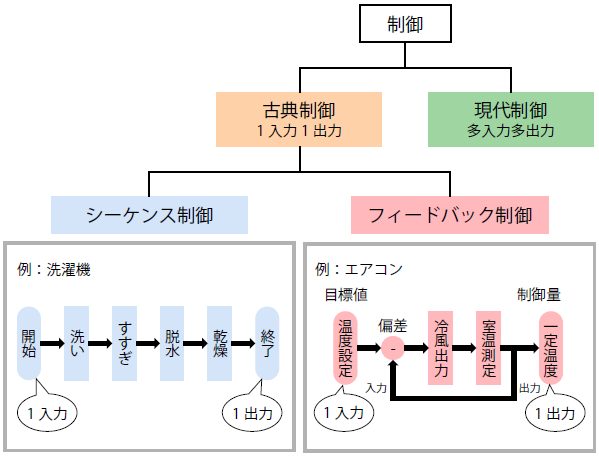
古典制御は、1 つの命令(1 入力信号)に対して、1 つの応答(1 出力信号)です。A が入力されたらB を出力するというシンプルなシステム制御なので、例えば、制御対象がノイズや振動などを受けても、出力を変えるといった考慮はできません。これに対して、複数の入力値に対して、複数の出力値を扱うのが現代制御です。現代制御は、制御対象に複数の外乱(振動など)が発生しても、出力を精度良く目標値に近づける理論です。
2. シーケンス制御とフィードバック制御
古典制御は、シーケンス制御とフィードバック制御とに分類され、さらに細かく分類することができます(図2)。
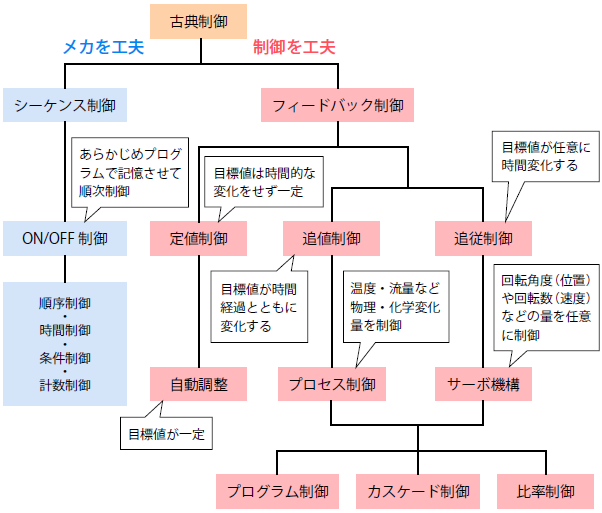
シーケンス制御は、順序・条件・時間・計数の4 つの組み合わせのみで、目的の動作を達成するシンプルな制御です。シンプルな制御ゆえ、カムやリンクなどの複雑なメカニズム(からくり)を工夫して、高速・正確・確実な制御を実現します。大量生産用の自動機の多くで、シーケンス制御が用いられています。
逆に、フィードバック制御は、サーボモータなどを用いて結果を返しながら、高精度に制御を実現します。メカニズムは、ボールねじやベルト、プーリなどのシンプルなもので、制御を細かく工夫するのです。また、プログラムを変更すれば、自由に動作させることができます。従って、多品種少量生産などに適した制御です。産業用ロボットなどに使われるサーボ機構では、位置や姿勢などを制御するためにフィードバック制御が使用されています。機械をコントロールする際、目的に合わせて、シーケンス制御とフードバック制御を使い分けたり、2 つの制御を組み合わせたりします。
3. 開ループと閉ループ
全9回で下記の内容を解説しています。
- 第1回 メカトロニクスとは
- 第2回 メカトロニクスの構成要素
- 第3回 メカトロニクスのメカニズム技術
- 第4回 メカトロニクスのアクチュエータ技術
- 第5回 メカトロニクスの電気・電子回路技術
- 第6回 メカトロニクスのセンサ技術
- 第7回 メカトロニクスの制御技術
- 第8回 自動化とロボット技術
- 第9回 メカトロニクスとIoT、AIの連携


