

前回は、メカトロニクスの構成要素を説明しました。メカトロニクスの製品設計で考えるのは、メカニズム、アクチュエータ、センサ、制御の4 要素です。それぞれ適したものを選定し、組み合わせます。最初に決めるのが、メカニズムです。メカトロニクスのメカニズム技術について解説します。
第3回「メカトロニクスのメカニズム技術」を解説していきます。

1. メカニズムとは?
メカニズム(Mechanism)とは、昔は機構や機構学と訳されていました。近年は、広義に部品同士で運動を伝える機械要素と捉えられています。部品が部品に運動を伝えるときは、直進(並進)、回転、揺動(旋回)の3 つの単位動作を組み合わせます。図1 はメカニズムの代表例で、回転から直進運動に変換するスライダ・クランク機構と、回転を揺動運動に変換するてこクランク機構です。回転するリンクはクランク、揺動するリンクはてこと呼ばれ、同じリンクでも運動や役割によって名称が変わります。
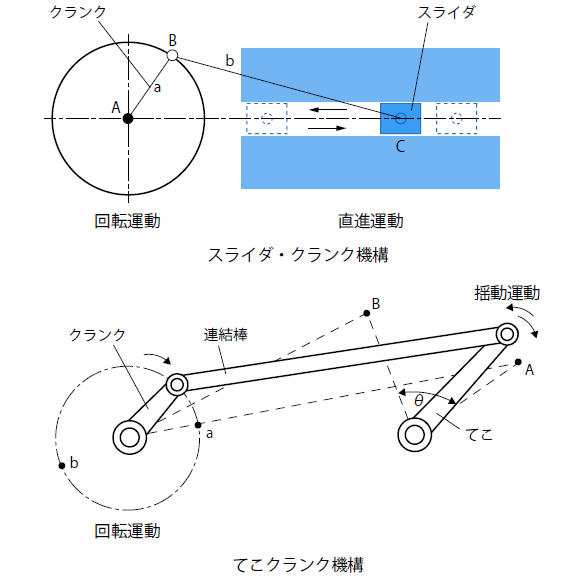
メカニズムにより物体を動かせる方向の数を、自由度といいます。クランク(回転)側を原動節、運動が伝達されるスライダー(直進)やてこ(揺動)を従動節としたとき、従属節はそれぞれ一つの方向にしか運動しないため、1 自由度となります。例えば人間の腕の場合は、肩の前後と上下の2 つ搖動と腕全体の旋回で3 自由度、肘の曲げ伸ばしの搖動と肘から先の前腕を回す旋回で2 自由度、手首の曲げ伸ばしの搖動と横に振る搖動で2 自由度。合計で7 自由度となります(図2)。

2. メカニズムの役割
以前の機械システムの主流は、カムやリンクなどの機械要素部品を複雑・ 緻密に組み合わせたからくりでした。これは、ほとんどがメカニズムにより構成されていました。近年のメカトロニクス製品は、電子制御が多く使われています。しかし、エレキやソフトの技術だけで、製品を作ることはできません。直接ワークに触れたり、物理的に作業するのは、メカニズムです。これは昔と変わりません(図3)。メカニズムは、メカトロニクスにおいて重要な役割を持っています。

メカトロニクス製品をきちんと動作させるためには、基本機能を決定し、それを実現するメカニズムを選定する必要があります。人や物を移動させる製品であれば、アクチュエータから車輪やプロペラに対して、駆動力や回転を伝える機構が必要です。ロボットでは、伝達機構で力・速度・位置を調整し、特定の作業をさせるための骨格が必要になります。
メカトロニクス製品の設計では、機構学や運動学などの知識の習得が必要になります。無理や無駄のない動き、またエネルギー効率や作業効率の向上は、付加価値を高めることと直結しています。これらに積極的に取り組む意識を持ち合わせましょう。メカニズムの選定で求められるのは、目的の運動を達成させるために、実現可能な機構の組み合わせを探し出すことです。その組み合わせは1 つとは限りません。設計者は、多くの知識と経験の積み重ねが要求されます。
3. メカニズムの部品群
全9回で下記の内容を解説しています。
- 第1回 メカトロニクスとは
- 第2回 メカトロニクスの構成要素
- 第3回 メカトロニクスのメカニズム技術
- 第4回 メカトロニクスのアクチュエータ技術
- 第5回 メカトロニクスの電気・電子回路技術
- 第6回 メカトロニクスのセンサ技術
- 第7回 メカトロニクスの制御技術
- 第8回 自動化とロボット技術
- 第9回 メカトロニクスとIoT、AIの連携


