

前回は、自由振動について説明しました。今回は、機械システムに周期的に外力を加えたときに起こる振動、すなわち強制振動について解説します。ものに周期的に力を加えれば、振動するのは当然と思うかもしれません。しかし、力を加えることで、実際にどのような速度や変位が生じるかを、事前に把握することは容易ではありません。それは、数式を使って考えることで把握できます。与える外力の大きさが同じであっても、その周波数(振動数)によって、発生する振動は大きく異なります。また、特定の周波数で振動が大きくなってしまう共振という現象についても解説します。
第3回「強制振動と周波数応答」を解説していきます。

1. 強制振動
強制振動とは、外から周期的な力を加えたときに発生する振動をいいます。図1の左のように、ばね質量ダンパ系に振動的な外力が加わっている状況を考えてみましょう。外力fは、図1の右のような正弦波(サイン波)状に時間変化するものとします。

これを式で表すと、
f=Fcos(ωt+α)・・・式1
となります。ここで、Fは振幅、ωは角振動数を表します。αは位相といって、時刻t=0の瞬間が正弦波のどの部分に対応しているかを表します。
この外力が加わっている、図1左のシステム全体の運動方程式は下記のようになります。
m p +c p +kp=Fcos(ωt+α)・・・式2
ここでは、ばねが自然長にあるときの質点の位置を原点として、物体の変位pを定義しています。
途中経過を飛ばして結論をいうと、上記の運動方程式2の解(厳密にいうと、強制振動解)は下記のようになります。
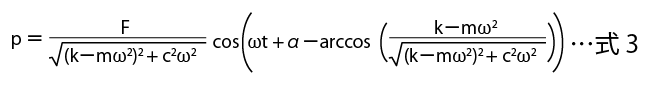
いきなり複雑な式が出て、驚いたかもしれません。パーツごとに、順を追って説明するので、ひとまずこれはこういうものだと思ってください。式中のarccosはアークコサインと読み、コサイン関数(cos)の逆関数です。cos -1 と書くこともあります。このarccosの部分は、0 ~πの値(0 ~ 180°の角度の値)を取ります。
この式のままでは説明が難しいので、下記のように新たな記号を定義しましょう。
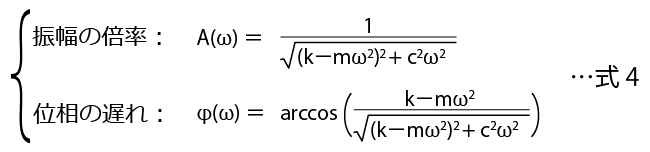
すると、式3は、
p=FA(ω)cos(ωt+α-ϕ(ω))・・・式5
と書き直すことができます。
図2に、外力fの波形(式1)と、変位pの波形(式5)を示します。
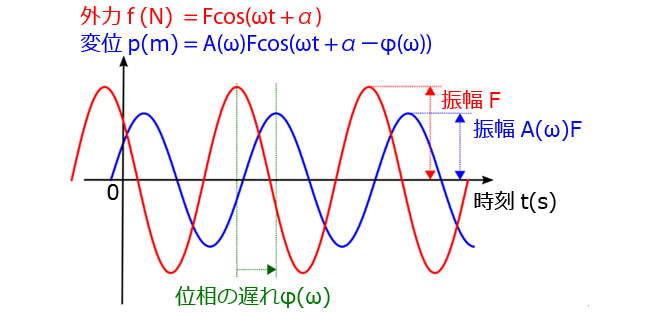
周期的な外力によって、周期的な振動(変位pの周期変化)が起きています。このような、周期的な外力によって生じる振動を強制振動と呼びます。図2の外力fの波形と、変位pの波形を比べてみると、
・変位pの角振動数は外力fの角振動数ωと等しい
・変位pの振幅は外力fの振幅のA(ω)倍
・変位pの位相は外力fの位相よりϕ(ω)遅れる
ということが見て取れます。変位の倍率は、変位÷力なので、単位はm/Nで、ばね定数の逆数の次元を持っています。(入力に対する出力の倍率をゲインと呼ぶこともあります)。また、変位pの波形は、外力fの波形よりも必ず遅れるということに注意してください。ざっくり説明すると、ものに加えられた力の影響は、まず加速度に現れて、その後、速度、変位の順に現れます。そのため、外力から変位への影響は遅れて発現するとイメージしてください。
2. 応答曲線と共振
ここで、式4を見てみましょう。この式が表しているのは、振幅の倍率A(ω)と位相の遅れϕ(ω)は、ばね定数k、質量m、粘性係数c、そして外力の角振動数ωに依存するということです。加える外力の大きさが同じでも、その角振動数ωが異なると、生じる振動の大きさは全く異なるということになります。式4のA(ω)とϕ(ω)をグラフで描くと、図3のような応答曲線になります。
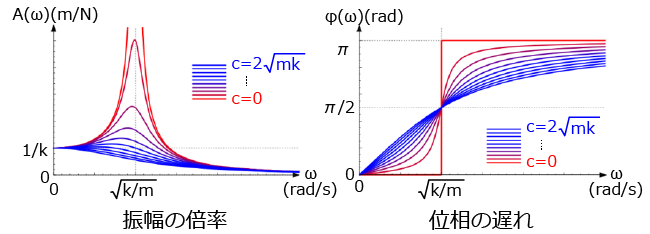
これらのグラフの特徴を見ていきましょう。まず、図3左の振幅の倍率A(ω)のグラフは、1つのピーク値を持つ山のようになります。そのピークは、外力の角振動数ωが、約√(k/m)のところにあります。この√(k/m)は、自由振動で登場した固有角振動数です。つまり、外力の角振動数ωがその系の固有角振動数√(k/m)に近くなると、振幅が大きくなります。この現象を、共振と呼びます。このことから、固有角振動数√(k/m)をHzで表した周波数を、共振周波数と呼ぶこともあります。
共振における振幅比A(ω)がどの程度になるかは、系の粘性係数cに依存します。図3左に示すように、粘性cが大きいときはピークが小さくなり、粘性cがある値より大きくなると、ピークがなくなります。一方で、粘性cがゼロに近付くと、ピークの大きさが際限なく大きくなっていくことになります。これは、それほど大きくない外力でも、その振動数ωがその系の固有角振動数に近くなると、とても大きい振動が発生してしまうことを意味します。これは非常に危険な状況で、多くの場合、そうならないように機械を設計する必要があります。
一方、図3右の位相のグラフについて、外力の角振動数ωを大きくしていくと、位相遅れは0°(0ラジアン)から180°(πラジアン)まで変化することが分かります。固有角振動数√(k/m)と一致するときに、中間値である90°となります。高い周波数では、位相は180°ずれます。これは、力と変位の方向が逆になっている状況を意味します。例えば釣りざおの持ち手の部分を持って、手でブンブン振る状況を考えてください。ある程度の速さ(周波数)になると、手の動きと、釣りざおの先端の動きが逆になります。このような状況は、外力の角振動数ωが固有角振動数√(k/m)より十分大きいときに発生します。
3. 周波数成分
全6回で下記の内容を解説しています。
- 第1回 運動方程式
- 第2回 自由振動
- 第3回 強制振動と周波数応答
- 第4回 多自由度系と振動モード
- 第5回 連続体の力学
- 第6回 剛体とリンク機構の力学


