

前回は、船内貨物の荷崩れや船酔いを引き起こす船体運動を紹介しました。船を安全に運航するには、各種の航海機器が必要です。その一つであるオートパイロットは、広い水域で船員が四六時中舵を握らなくても、一定の方位に向かって走る機能を持つ、自動操舵装置です。最終回の今回は、船の自動運転の現状として、オートパイロットを紹介します。また、船同士の衝突を防ぐための避航(ひこう)法と、船を離着岸させる方法についても取り上げます。
第6回「船の自動運転の現状」を解説していきます。
第6回もくじ

1. オートパイロットとは
船には、古くからオートパイロットというシステムがあります(図1)。広い海域ではこの機能を作動させることで、船員は舵(だ)輪(ハンドル)から手を離しても、船は自動的に真っすぐに航海を続けることができます。日本語では、自動操舵装置と呼ばれています。
ただし、このシステムは、舵(かじ) を取らなくても一定の方位を保って真っすぐ進む機能を持つだけで、自動車の自動運転のように、道路に沿ってハンドルを切ったり、衝突を避けたり、止まったりできるわけではありません。海上には道路のような車線もなければ、船には急ブレーキもありません。

船のオートパイロットは、長い年月をかけて実用化に至りました。風や潮流による影響を敏感に反応しすぎると、頻繁に舵を取ることになり、無駄なエネルギーを使います。そのため、修正を加えながら現在のシステムにたどりつきました。
ヨーロッパのバルト海横断航路の一部水域では、入力した航路通りに舵をとって変針できる機能を持った自動操船システムも使われています。しかし、他の水域では、同様のシステムが普及するには至っていません。
2. 衝突防止のための避航
他船との衝突を防ぐための規則は、海上衝突予防法という国際法で定められています。同法では、狭水道での右側通行をはじめ、操縦が自由な船が不自由な船を避けること、追い越すときは相手船の針路に入らないこと、2隻の船の針路が交差する場合には相手船を右げん(船の右側)に見る船が避航し、もう一方の船 はむやみに針路や速度を変えないことなどが決められています。
このように、衝突を避けるための避航のルールは決まっているものの、船にはブレーキがないため、相当前の時点で避航操作に入る必要があります。まず、目視で相手船の存在を確認し、その行動を予測した上で、避航行動を取らなければなりません。ただし、夜間や、雨や霧で視界が悪い場合には、レーダーを使って相手船の行動を把握します(図2)。
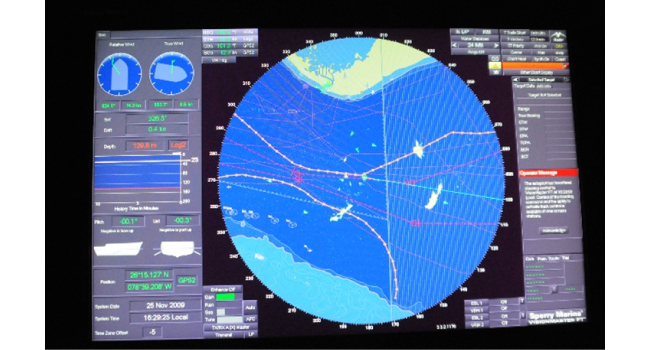
レーダーとは、回転するレーダーアンテナから電波を発射し、戻ってくる電波を解析して、周りの物体の存在を知る装置です。かつては、物体の位置が分かるだけでした。しかし、今日では、連続計測したデータをコンピュータで解析することによって、相手船の針路や速度も分かるようになりました。大型船には、こうした情報に基づき、衝突の可能性を予測する機能を持つものも設置されています。
さらに、自動的に避航をする装置も開発され、その試験が行われています。そう遠くない将来、船でも自動避航が行われ、自律的に運航が可能な船が登場すると見られています。
3. 自動離着岸
全6回で下記の内容を解説しています。
- 第1回 経済的で地球環境に優しい輸送機関
- 第2回 安全性の要は復原力
- 第3回 抵抗を減らしてエネルギー効率を上げる
- 第4回 船を走らせる推進器
- 第5回 荒れ狂う大自然の中での船体運動
- 第6回 船の自動運転の現状


