

前回は、さまざまなジャイロの種類とその性能について解説しました。世の中で最も使われているジャイロは、MEMSジャイロです。外見は何の変哲もないチップに見えます。ところが、その構造は実に驚異的です。構造については次回に説明することにして、今回はMEMSジャイロの原理を説明します。
第2回「MEMSジャイロの原理」を解説していきます。
第2回もくじ

1. MEMS ジャイロの原理
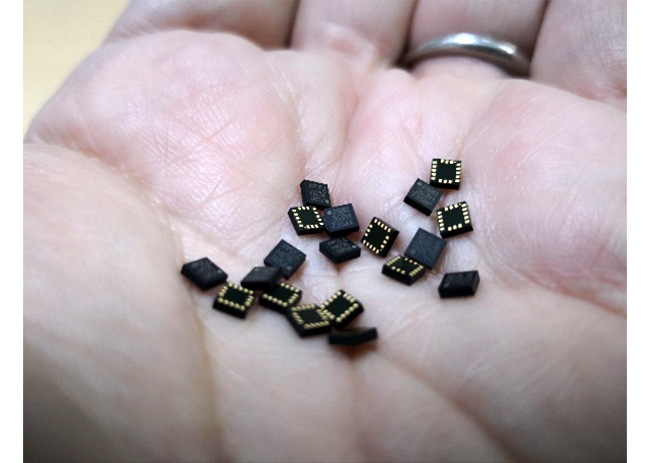
MEMSジャイロとは、スマートフォンなどのプリント基板に載っている、数ミリ角四方の黒い部品の一つです(図1)。前回説明したように、MEMSジャイロは振動式に分類されます。
MEMSジャイロの原理を説明します(図2)。直交するx軸とy軸に沿ってばねで支持された重りがあり、各方向に振動するとします。また、ジャイロが止まっているとき、x方向とy方向の振動は独立、つまりお互いに影響を及ぼさないとします。

このような状態で、重りをx方向のみに一定振幅で振動させます。x方向の振動はy方向に影響を及ぼさないため、重りはy方向には止まったままです。ここで、ジャイロを回転させます。このとき、重りにはコリオリ力が働きます。コリオリ力とは、回転しているものの上で移動する物体が受ける力です。なお、回転しているものの外からその物体を見ても、コリオリ力が働いているようには見えません。
回転しているもの、つまりここではジャイロの上に座標系を取り、そのx軸に沿って重りが振動していて、ある瞬間の速度がv x であるとします。ジャイロの角速度をΩ z とすると、この座標上で重り(質量m)には2mv x Ω z のコリオリ力が、y方向に働きます。コリオリ力は振動方向に直交して働き、Ω z に比例しているところがキーポイントです。
重りのx方向振動が一定周波数f x だとすると、v x はその周波数で三角関数的に変化するため、コリオリ力も同じように変化します。つまり、重りはy方向に周波数f x で加振されます。その結果、定常状態ではy方向の振幅は一定になると考えられます。このy方向の振幅は、加振力、つまりΩ z に比例しているはずなので、それを測定することによってジャイロの加速度が分かるということです。
2. もう少し詳細な原理の説明
ここまでの説明で、多くの人は納得できるでしょう。しかし、機械力学を学んだ人は、ここで一つの疑問に気付くかもしれません。y方向に静止している重りを加振したら、重りに生じる振動は(減衰)自由振動と強制振動を足したものになり、Ω z に振幅が比例するのは後者だけのはずでは? 確かにそのとおりです。
上の説明で「定常状態では、y方向の振幅は一定になる」と述べたのは、そういうことです。減衰自由振動は、時間がたてば減衰して0になり、その後の定常状態ではコリオリ力による強制振動のみが残るということです。しかし、このような方法では、一定角速度を気長に測ることはできるものの、刻々と変わる角速度を測ることはできません。全く実用的とはいえないということになります。
これを解決する方法の一つは、周波数で分離することです。重りはx方向に固有周波数、つまり共振点で加振されます。ここで、x軸の固有周波数f x に対して、y軸の固有振動数f y をずらしておきます。あまりずらすとコリオリ力によるy軸の励振効率が悪いので、ずれは数%程度にします。こうすると、y方向振動について、自由振動の周波数は f y 、強制振動の周波数はf x なので、後者の周波数成分だけ取り出せばよいということです。
3. 実際のジャイロの信号処理
全6回で下記の内容を解説しています。
- 第1回 ジャイロセンサとは
- 第2回 MEMSジャイロの原理
- 第3回 MEMSジャイロのメカニズム
- 第4回 MEMSジャイロの作り方(前編)
- 第5回 MEMSジャイロの作り方(後編)
- 第6回 MEMSジャイロの高性能化


