

前回は、通信システムについて説明しました。ドローンが急速に普及した理由の一つに、安定した飛行が誰でも簡単にできるようになったことが挙げられます。機種によっては、人の操縦技術を全く要しないものも普及し始めています。これらの飛行安定性は、高度な技術が結集されたさまざまなセンサやコンピュータにより実現されています。最終回の今回は、ドローンの移動原理を理解し、飛行安定システムがどのような方法によって航行制御しているかを解説します。
第6回「ドローンの飛行安定システム」を解説していきます。
第6回もくじ

1. ドローンが移動する仕組み
ドローンは、プロペラ(ブレード)を回転させることで揚力を作り出し空中に浮上します。では、前進や後退、左右といった水平方向の動きはどのように実現しているのでしょうか?
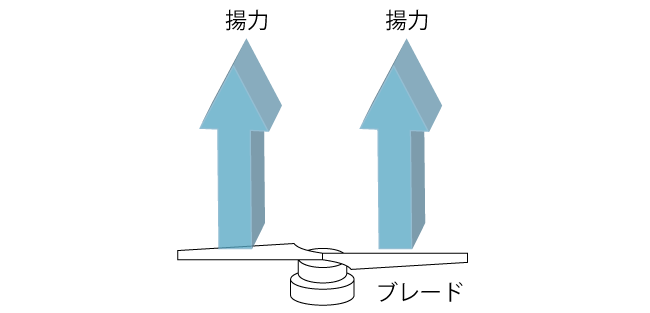
はじめに、ブレードが作り出す揚力について考えます。ブレードの回転(ブレードピッチが固定されているもの)で生み出される揚力は、その回転面に垂直な力のみです(図1)。つまり、地面に対して水平に取り付けられたロータだと、鉛直上向きにしか力を生じることができません。これでは、当然に、前後左右といった水平方向の力は生じません。
そこで、機体全体を傾けて、ブレードが作り出す力を鉛直上向き(持ち上げる力)と水平方向(推力)に分散させ、横向きの力を生み出すことでドローンを水平移動させます(図2)。水平移動を始めたドローンは、外乱がない状態と想定すると、等速直線運動を行います。水平方向への移動を開始すると、ドローンは傾きを減らし、機体を水平状態にすることで一定速度の移動を続けます。水平移動中のドローンを停止させる場合は、移動方向とは逆方向へ機体を傾けることで水平方向への速度を減速します。これをフレア操作と呼びます。
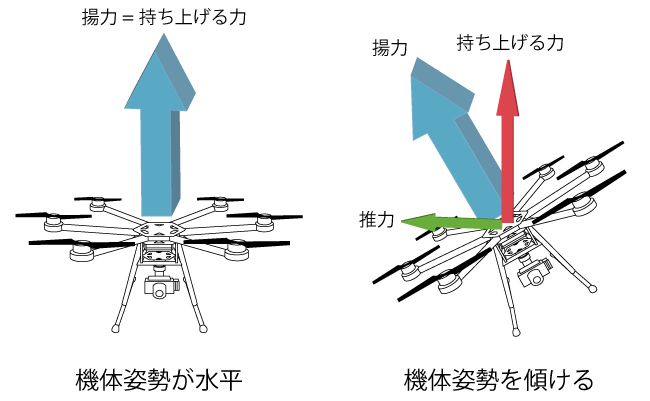
この、(1)加速のため傾ける、(2)水平状態、(3)減速のため逆方向へ傾ける(フレア)の手順が、ドローンを水平移動させる基本的な原理となります。現在一般的に流通している高性能なドローンの多くは、これらの原理を操縦者が意識することなく、姿勢制御装置の高度な自動制御により機体をコントロールし、水平移動を実現してくれます。
2. 安定化システムの主な種類
ドローンは、空中を自由自在に移動することができるため、安定化が必要になる要素が数多くあります。その一つに、自動車と同じような前後左右の水平移動があります。地上を走る自動車は、ブレーキを踏んで停車すれば、特に何の制御をすることもなく、同じ位置にとどまることが可能です。しかし、空中に浮遊するドローンは、同じ位置にとどまるために、常に機体の姿勢を制御し続けることが必要です。多くの場合、ドローンの水平方向の移動量は地上の一点を基準とします。つまり、ドローンは、地上の座標を基にどのくらい移動したかを算出する必要があります。
その一つとして、加速度センサが測定した加速度による機体の動きを積算して、現在どのくらい移動したかを推測する方法があります。しかし、飛行時間の経過とともに誤差が大きくなっていくため、信頼性の低い方法であるといえます。最近の高性能なドローンは、GNSS(特に米国の衛星を使ったものはGPS) を用いた位置計測ができる機種がとても多くなりました。GNSSによる位置計測であれば、飛行時間にかかわらず常に地上の一点を基準とした機体の位置を計測できます。
しかし、GNSSは宇宙空間にある衛星から届く微弱な電波を用いるため、屋内や高い建物が立ち並ぶ場所では、正しい位置を計測することができなくなります。この問題を解決するため、可視カメラを機体の下部に搭載し、地面の模様を解析して水平方向の移動量を計測する方法が活用されています。
安定化が必要なもう一つの要素として、高度(高さ)の制御があります。「高度」と「高さ」という言葉の定義は、法的には明確に区別されています。「高度」は、海面の高さを基準とした高さを示します。つまり、地表の高低に影響されず、同じ高さを表します。一方、「高さ」については、航空法の条文で用いられている「地表からの高さ」というように、測定する場所ごとに異なる基準(例えば地表からなど)をとり、その高さを表します。航空法におけるドローンに関わる条文では、「高さ」という用語がよく使用されていることに注意しましょう。
有人航空機を含め最も普及している高度測定方法は、気圧の違いを用いた方法です。高度が高くなると気圧は低くなるため、この変化を測定して高さの変化を算出します。センサの構造が容易なため、今日では安価なドローンにも搭載されている場合があります。ただし、空調によって環境の気圧が絶えず変化する室内などの場合は、正しく測定ができません。また、気圧を用いた方法は、高度を測定するものであるため、その地点の地表の高さは反映されません。
そこで、地表との距離、つまり地表からの高さを測定する方法として、機体下部に超音波センサを搭載したドローンがあります。機体から発せられる超音波を地表に当てて、その反射波で距離を測ります。このセンサを搭載していれば、地表からの高さが測定可能です。このセンサは、音波を用いるため、芝生など地表が軟らかい場合には正しく測定できないことがあります。また、測定できる高さにも限界があることに注意が必要です。
3. 航行システム
全6回で下記の内容を解説しています。
- 第1回 ドローンとは?
- 第2回 ドローンの飛行原理
- 第3回 ドローンの落下原因
- 第4回 主な機体構成
- 第5回 通信システム
- 第6回 ドローンの飛行安定システム


