

前回は、ドローンの落下原因を説明しました。今回は、主な機体構成について解説します。ドローンが急速に普及した立て役者は、自動姿勢制御装置と駆動系です。高性能な姿勢制御には、さまざまなセンサを必要とします。それぞれのメリットとデメリットにも触れながら、ドローンに用いられるセンサについて解説していきます。また、大電流を取り扱う制御系や駆動系の構成についても紹介します。
第4回「主な機体構成」を解説していきます。

1. マルチコプターを構成するセンサ群
ドローン(以下、特筆しない限りマルチコプター型のドローンに限る)は、2010年ごろから急速に普及しはじめました。その普及の裏には自動姿勢制御装置の進化・高性能化があります。自動姿勢制御には、機体が現在どのような姿勢となっているのか、どのような動きを伴っているのか、どのような位置にいるのか、それらを正確にかつ瞬時に測定する必要があります。ドローンを空中の同じ位置かつ同じヘディング(ドローンの機首が向いている方角)でホバリングさせるためには、少なくとも前後左右への移動の検知、上昇下降の検知、ヨーイング(上下を軸として回転すること)の検知が必要となります。
加速度センサは、加減速の測定をして前後左右への移動の検知します。左への加速を検知すれば、それを補正する分だけ右に移動させることにより、定位置を保ちます。ただし、ドローンの場合は、意図的な前後左右の移動を行うためには機体を傾けなければならないため、実際は加速度センサの値から機体の傾き分(重力のベクトルの各軸に対する正射影分)を差し引く必要があります。前後左右の移動検知において等速運動をしている場合は、加速度センサで検知できないため、これを補う目的でその他のセンサを併用する必要があります。GNSSや、可視カメラ、気圧センサ、ジャイロセンサなどがその役割を担っています。この4つについて説明をします。
今日のドローンの多くは、GNSS(特にアメリカの衛星を用いるものはGPS)信号を利用して前後左右の移動を検知します。GNSSは、等速運動であっても移動を検知することが可能です。ただし、GNSSによる現在位置測定は、1回計測するごとに時間を要するため、瞬時に移動を検知することが困難です。そのため、加速度センサが主となり、それを補うかたちでGNSSの信号を利用する必要があります。
可視カメラは、屋内などGNSS信号を受信できない環境で効力を発揮します。ドローンの機種によっては機体底面に地面の模様を読み取る可視カメラを搭載したものがあり(図1)、いわば地文航法(地面の模様を連続して撮影し、その画像の変化によって移動量を測定する方法)によって前後左右の移動を検知するものがあります。ただし、この可視カメラによる移動検知センサも、一様な模様の地面であると移動を検知できないため、やはり加速度センサを補う役割でのみ利用されています。
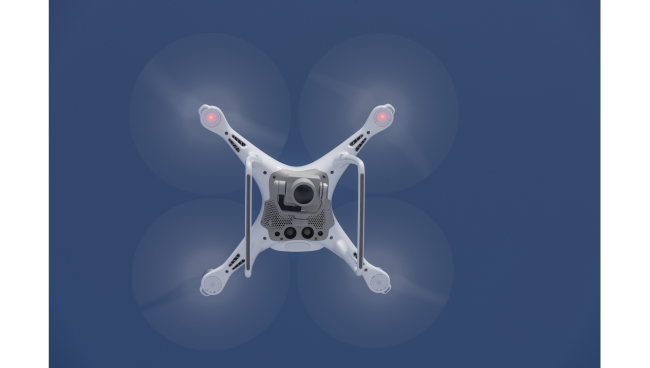
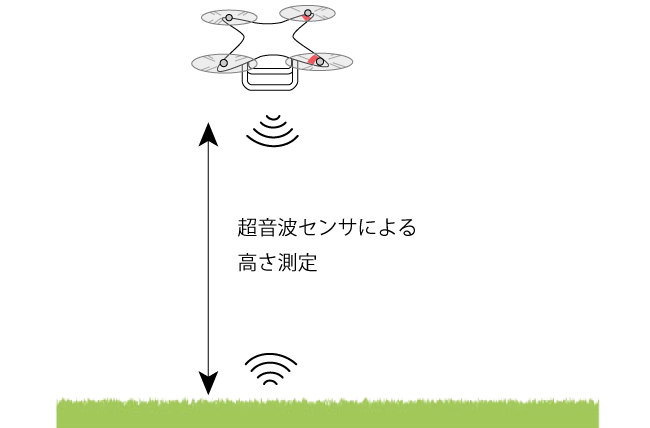
気圧センサは、上昇下降の検知に主に利用されます。機体が上昇すれば、気圧は低くなり、下降すれば気圧は高くなります。この変化を解析することで上昇下降を検知します。ただ、環境気圧はさまざまな要因で変化するため、それだけでは不十分である場合があります。例えば、室内で飛行中に部屋の空調を作動させると、室内の環境気圧が変化してしまい、上昇下降に伴う気圧の変化と誤認識してしまう可能性があります。この問題を解決するため、一部の機種では機体底面に超音波センサを搭載し、その測定結果を活用する機種も存在しています。また、GNSS信号を用いた3 次元計測によって、現在の高さを解析する場合もあります。
ジャイロセンサ(角度の速度を検知するセンサ)は、主にヘディングを検知する方法に用います。前後左右の動きの変化の検知に加速度センサが用いられますが、加速度センサは回転方向の動き(角速度)には反応しません。そのため、機体の回転を検知するためには、加速度センサではなくジャイロセンサを用いる必要があります。ただし、ジャイロセンサのみだと現在どの方向を向いているのかが確定できないため、一般的には電子コンパスセンサを併用してヘディングを測定します。
2. 安定飛行を実現する制御系
マルチコプターの姿勢制御で重要なことは、各センサから取得した機体の状態や変化を瞬時に解析し、操縦者が意図しない姿勢の乱れが生じた際に、それをすぐに補正操作することです。特に空中を自在に飛行するドローンの場合は、風や電波障害、磁界の乱れなどの外乱を想定する必要もあります。
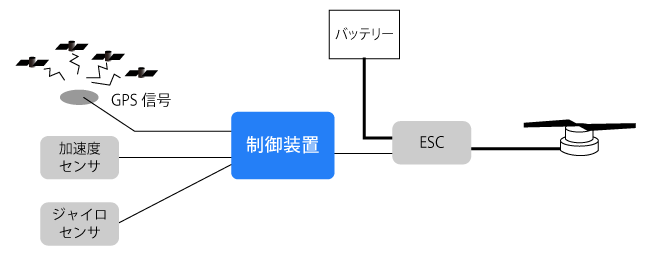
FC(Flight Controller)は、ドローン(固定ピッチのマルチコプター)の姿勢制御を行う中央制御装置です。ドローンの制御系では、バッテリー残量の管理や各ロータの回転数なども管理する必要があります。FCは、さまざまなセンサの計測結果や操縦者からの入力を計算し、各ロータの回転数を決定することで姿勢を制御します。
ESC(Electric Speed Controller)は、ロータを直接制御する制御装置です。FCより指示されたロータ回転数に合わせるため、ロータに流れ込む電圧電流などを制御します。FCとESCは、PWM(Pulse Width Modulation)信号やシリアル接続によって通信を行います。一般的に、1機体につきFCを1 搭載するのに対して、ESCはロータ1式につき1つずつ搭載します。つまり、クアッドコプターであれば、ESCを4つ搭載することになります。
3. 飛行を実現する駆動系
全6回で下記の内容を解説しています。
- 第1回 ドローンとは?
- 第2回 ドローンの飛行原理
- 第3回 ドローンの落下原因
- 第4回 主な機体構成
- 第5回 通信システム
- 第6回 ドローンの飛行安定システム


