

前回は、ドローンの概要や、考慮すべき関係法令を説明しました。今回は、ヘリコプターとマルチコプターの違いや、ドローンがどのような原理で飛行を実現しているかを解説します。特に、従来のエンジンを動力としていたヘリコプターと、急速に普及が進む電気モータを動力としたマルチコプターとの構造上の違いを理解しましょう。後半では、マルチコプターを移動させるための制御方法を紹介します。
第2回「ドローンの飛行原理」を解説していきます。

1. ドローンが飛行できる仕組み
物が浮く現象には2つの要因が挙げられます。1つは、水や空気などの流体中で生じる浮力を起因とするもの。もう1つは、翼の上下を流れる流体の圧力差により上昇する力が生じ、揚力を起因とするものです。
ドローンは、ブレードと呼ばれる翼を高速に回転させることで、翼(回転翼)に空気が当たり揚力が生じて飛行します。市販されているドローンの多くは、電気を動力源としてブレードを回転させています。ブレードを回転させる原動機部分はロータと呼ばれています。ロータに流れる電流を調整することでブレードの回転数が変化し、揚力が変わることで自在に空中を飛行できる仕組みになっています。
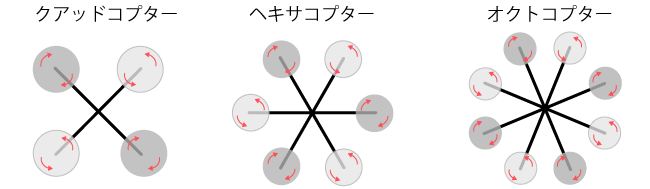
マルチコプター型のドローンは、複数のロータを同時に回転させることで飛行します。このロータの数は、制御上の都合により、4つ以上の偶数で構成される場合がほとんどです。ロータが4つの機種をクアッドコプター、6つの機種をヘキサコプター、8つの機種をオクトコプターと呼びます(図1)。ロータ数が多くなるほど、制御が複雑になるため、高性能な姿勢制御装置が必要となります。
2. ヘリコプターとマルチコプターの違い
マルチコプター型のドローンは、複数のロータを同時に回転させることで飛行します。このロータの数は、制御上の都合により、4つ以上の偶数で構成される場合がほとんどです。ロータが4つの機種をクアッドコプター、6つの機種をヘキサコプター、8つの機種をオクトコプターと呼びます(図1)。ロータ数が多くなるほど、制御が複雑になるため、高性能な姿勢制御装置が必要となります。
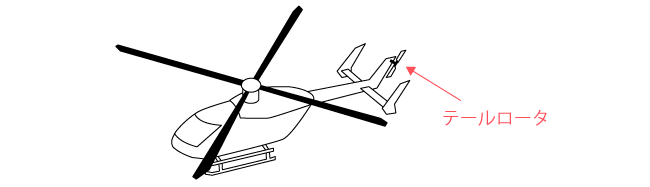
回転翼のブレードは、その角度によって同じ回転数でも生じる揚力が異なります。このブレードの角度のことをブレードピッチと呼びます(図3)。市販されているほぼ全てのマルチコプターは、ブレードピッチを変えることができない、固定ピッチと呼ばれる構造を採用しています。一方、ヘリコプターの場合は、ロータに取り付けられたスワッシュプレートと呼ばれる機構によって、飛行中常にブレードのピッチを変えることができる構造(可変ピッチ)となっています。
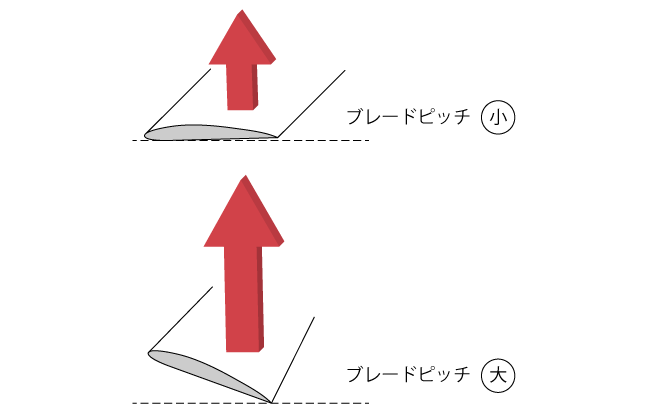
ヘリコプターの場合は、ロータの回転数を一定に保ち、ブレードピッチを変化させること(ブレードピッチを大きくするとより大きな揚力が生じ、ブレードピッチを小さくすると揚力は減少する)で、揚力を調整し飛行を行います。一方、マルチコプターの場合は、固定ピッチであるため、ロータの回転数を変化させることで、揚力を調整し飛行を行います。ヘリコプターで採用されている可変ピッチを実現するためには、スワッシュプレートなど複雑な構造が必要となり、部品点数も多く高価であるため、メンテナンスも大変です。一方、固定ピッチでブレードがロータに直結されたマルチコプターの場合は、部品点数が少なく構造が単純であるため、安価でメンテナンスも容易になります。
マルチコプターで固定ピッチを採用できた理由としては、ロータの原動機がエンジンではなく、電気モータであることが一番の要因です。可変ピッチの機種は、ロータの回転数を一定に保ち、ブレードピッチの調整のみで制御することが可能です。固定ピッチの場合は、回転数を瞬間的に、かつ連続的に変化させる必要があります。そのため、従来エンジンを原動力とすることが多かったヘリコプターの場合、入力に対する出力レスポンスが遅れがちなエンジンでは、回転数を繊細にコントロールすることが困難であるため、固定ピッチを採用できませんでした。他方、電気モータを原動機とした、マルチコプターの場合は、モータのフィードバックと電流の制御でほぼ正確にロータ回転数を制御できるため、固定ピッチの構造で飛行を実現できます。また、ロータの反力を隣り合う逆回転のロータによって打ち消す構造であるため、一方のロータの回転数を上げて、回転数を上げた分だけ逆回転します。そのため他方のロータの回転数を下げるだけで、ヨーイング(機体の向きを変える動き)の制御が可能であることも、固定ピッチ構造を採用できた大きな理由です。
3. マルチコプターの移動原理
全6回で下記の内容を解説しています。
- 第1回 ドローンとは?
- 第2回 ドローンの飛行原理
- 第3回 ドローンの落下原因
- 第4回 主な機体構成
- 第5回 通信システム
- 第6回 ドローンの飛行安定システム


