

前回は、伝達関数モデルを用いた制御系設計について解説しました。今回は、状態方程式モデルを用いた制御系設計として、状態フィードバック制御則の設計を紹介します。まず、状態フィードバック制御について概説し、次に、極配置法と最適レギュレータ問題を解く方法を説明します。また、状態を推定するオブザーバや、目標値追従制御を実現するサーボ系を紹介します。
第5回「状態方程式を利用した動きのデザイン」を解説していきます。
第5回もくじ

1. 状態フィードバック制御
状態フィードバック制御則は、状態方程式ベースの制御系設計において基本となる制御則です。これは、制御対象の状態の情報をフル活用して制御入力を決定するものです。前回説明したPID制御では、制御対象を安定化するために制御対象の出力の情報を利用していましたが、状態フィードバック制御では、制御対象の状態の情報を利用します。そのため、航空機のオートパイロットや、ロケットなどの姿勢制御、ロボット歩行制御など、より複雑な制御対象の制御に応用されています。
図1に示すように、制御則は、u=Fxとなります。Fは設計パラメータで、状態フィードバックゲインといいます。一般に、状態xはn次元のベクトル、制御入力uはm次元のベクトルなので、行列Fはm×n行列となります。
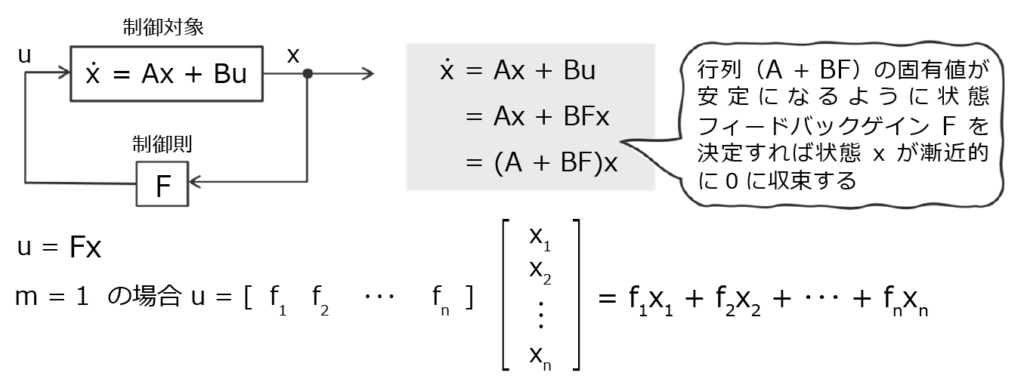
制御系設計の目的は、フィードバック制御によってシステムを安定化したり、望ましい応答を持たせたりすることです。これは、「制御によってフィードバック制御系の極の位置を任意の場所に動かす」ことに対応しています。しかし、前回説明したPID制御では、制御対象の出力のフィードバックを考えるので、極の指定に限界があります。例えば、フィードバック制御系の極の数が10個であるとき、これをPID制御の3つのパラメータで自由に指定することは原理的に不可能です。これに対して、状態フィードバック制御では、制御対象の内部状態を制御するため、フィードバック制御系の極を自由に指定できるようになります(もちろん、可制御という条件が必要です)。
図1に示すように、状態フィードバック制御則を施したフィードバック制御系の応答は、行列A+BFの固有値(フィードバック制御系の極)で特徴付けられます。A+BFの全ての固有値の実部が負であれば、状態xは漸近的に0に収束します。従って、A+BFの固有値が望ましい値になるように状態フィードバックゲインFを決定すればよいことが分かります。状態フィードバックゲインFの設計には、2つの方法があります。一つは極配置法で、もう一つは最適レギュレータです。
2. 極配置と最適レギュレータ
極配置は、フィードバック制御系の極をこちらで指定してFを求める手法です。一方、最適レギュレータは、ある2次形式の評価関数を最小化するFを求める問題を考え、その解を求める手法です。
・極配置法
極配置法では、まず、行列A+BFの固有値を指定します。具体的には、実部が負の固有値を状態の数だけ用意します。複素数で指定する場合には、-1+j、-1-jのように、必ず共役複素数のペアで指定します。次に、A+BFの固有値が、指定した固有値になるようなFを求めます。例えば、手計算で求める場合には、次のようにします。
まず、行列式|sI-(A+BF)|を計算し、sに関する多項式(特性多項式という)を求めます。さらに、指定した固有値p1、p2、・・・pnを用いて(s-p1)(s-p2) … (s-pn)を展開し、sの多項式を求めます。このとき、2つのsの多項式の係数を比較することでFを求めます。この他にもFの求め方はいくつかあり、アッカーマンの極配置アルゴリズムなどが知られています。
ところで、固有値は複素平面上のどの位置に配置すればよいのでしょうか。固有値の指定は経験によるところがあり、容易ではありません。そこで、前回の記事で説明した、極と応答の関係を参考に決めるとよいでしょう。いくつかのポイントを図2で説明します。
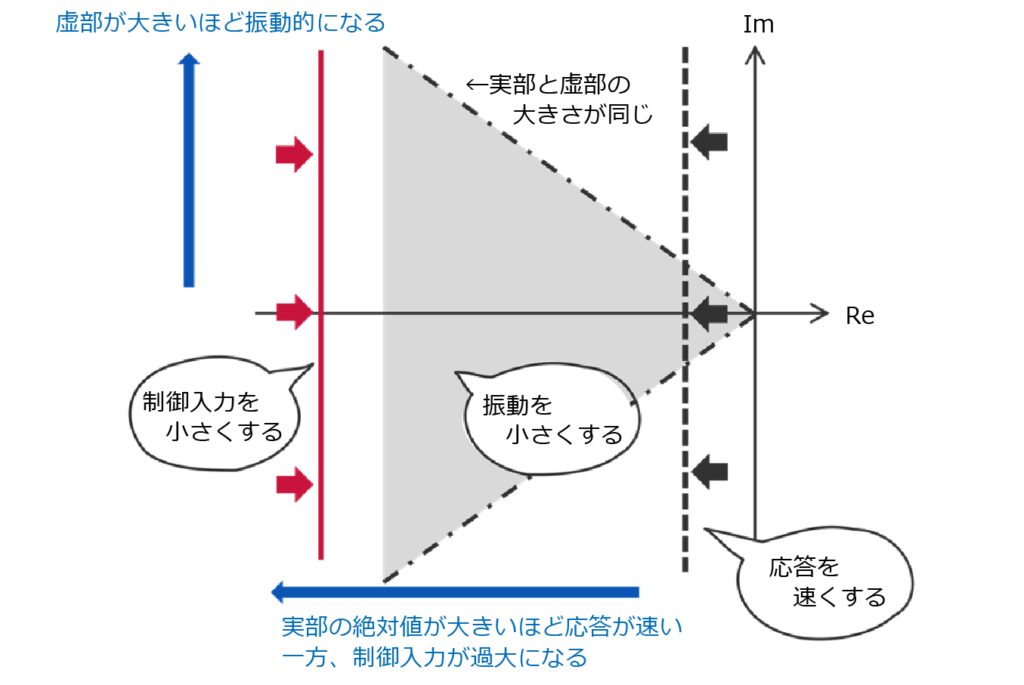
まず、応答の速さの観点です。固有値が原点から離れるほど応答が速くなります。また、整定時間は固有値の実部の絶対値が大きいほど短くなるので、虚軸からある程度離れたところに固有値を配置するとよいでしょう。
次は、振動の大きさの観点です。固有値の実部より虚部の大きさが大きくなると、振動が大きくなります。そこで、図2のように、固有値の虚部より実部の方が大きくなるように指定するとよいでしょう。
最後は、制御入力の大きさの観点です。応答の速さと入力の大きさにはトレードオフの関係があります。そのため、固有値の実部の絶対値をあまり大きくしすぎないことも重要になります。
極配置法では、システムの動特性が望ましいものになるように、固有値(閉ループ極)を指定します。しかし、極の選択は難しいため、システムの動特性や入力エネルギーに関する設計仕様の達成度を評価関数の値で定量的に表し、その値を最小化するような制御入力を設計する問題を考えます。
・最適レギュレータ
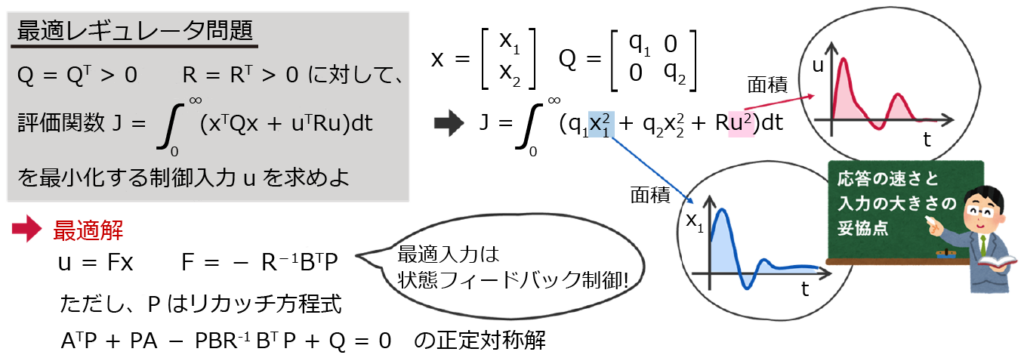
最適レギュレータ問題と呼ばれる最適化問題を、図3に示します。これは、2次形式の評価関数を最小化する制御入力を求める問題です。評価関数は、状態と入力の時間応答を、初期時刻から無限時間先まで積分したものです。行列QとRは重み行列で、Qを大きい値に設定すれば、状態の応答を速くする入力が求められ、Rを大きい値に設定すれば、入力の大きさを小さくできます。状態の応答の速さと入力の大きさにはトレードオフの関係があり、評価関数を最小化することで、それらの妥協点を見つけます。この最適化問題の解である最適入力は、状態フィードバック形式で与えられることが知られています(図3)。この制御則を、最適レギュレータといいます。つまり、重み行列QとRを設定し、リカッチ方程式と呼ばれる行列方程式を解くことで、最適な状態フィードバックゲインを求めることができます。
3. さまざまな制御則
全6回で下記の内容を解説しています。
- 第1回 ものの動きをデザインする
- 第2回 制御のためのモデル
- 第3回 動的システムの振る舞い
- 第4回 伝達関数を利用した動きのデザイン
- 第5回 状態方程式を利用した動きのデザイン
- 第6回 制御系設計を支援するツール


