

前回は、制御対象のステップ応答と周波数応答を紹介しました。今回は、それらの応答を制御の力で望ましいものにする「動きのデザイン」について解説します。制御対象の動きのデザインでは、設計仕様を明確にしなくてはいけません。単に安定化するだけではなく、応答を速くしたい、振動を小さくしたいといった目標を達成するために、指標を定めて定量的に評価します。ここでは、時間応答における評価指標と、制御対象の動きを変えるためによく用いられるPID制御則を解説します。また、PID制御則の改良版や、他の制御則も紹介します。
第4回「伝達関数を利用した動きのデザイン」を解説していきます。
第4回もくじ

1. デザインのための仕様
本稿では、ある制御対象に対して、図1のようなフィードバック制御系を構築し、制御対象の動きをデザインすることを考えます。具体的に、制御対象の出力yを、目標とする値rに近づけるための制御器Kを設計します。この場合、出力yを目標値rに近づけるといっても、速さを重視するのか、精度を重視するのか、安全性を重視するのかなど、その評価はさまざまです。そのため、制御系設計では、設計者の感覚に頼るのではなく、定量的な評価が可能な仕様を考えます。以下では、その基礎となる時間応答における評価指標を説明します。
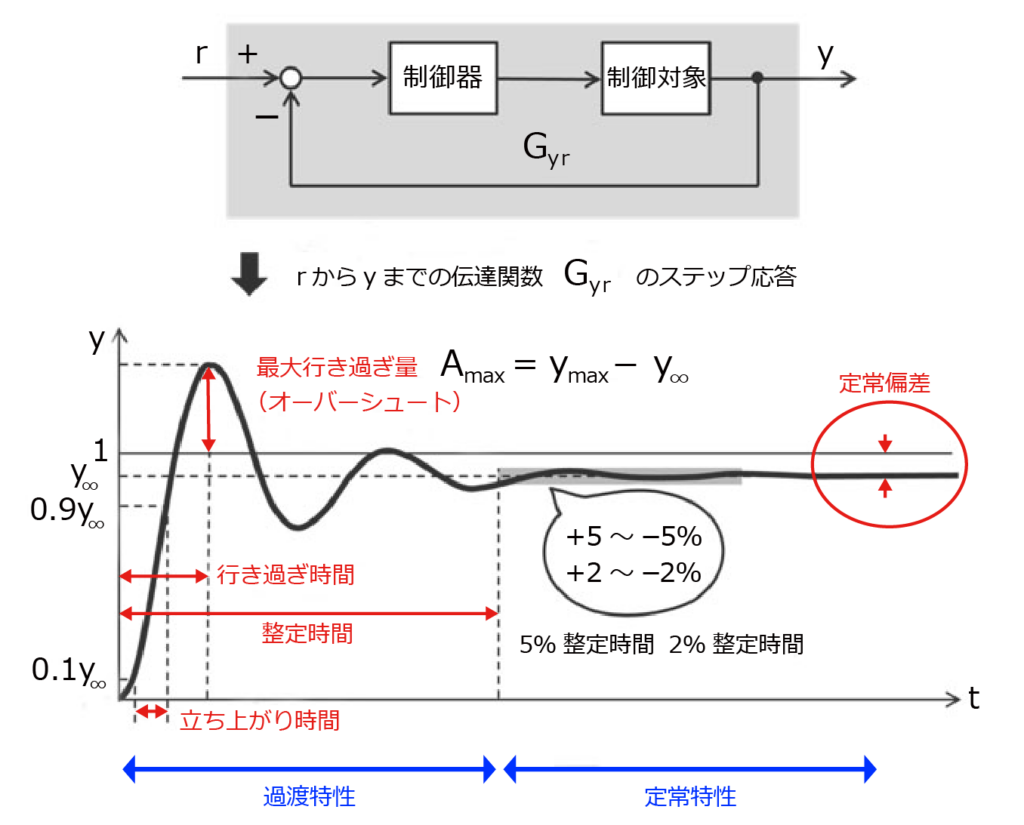
図1に示すような時間応答を考えてみましょう。これは、フィードバック制御系における目標値rから、出力yへの伝達関数G yr のステップ応答です。応答波形で振動している部分を過渡特性といい、十分時間が経過して振動が収まった部分を定常特性といいます。制御対象の出力を、目標値にできるだけ速く、かつ正確に追従させることを目標としたとき、過渡特性で「できるだけ速く」という仕様の達成度合いを評価し、定常特性で「正確に」という仕様の達成度合いを評価します。
過渡特性を定量的に評価するものとして、立ち上がり時間、整定時間、行き過ぎ時間、最大行き過ぎ量(オーバーシュート)があります。立ち上がり時間は、ステップ応答が定常値y ∞ の10%から90%に達するまでの時間です。整定時間は、ステップ応答が定常値の±ε%の範囲に落ち着くまでに要する時間です(ε=2やε=5がよく用いられます)。行き過ぎ時間は、最大行き過ぎ量A max に達するまでに要する時間です。最大行き過ぎ量は、ステップ応答が定常値を超える場合における最大値y max と定常値の差のことで、y max ‒y ∞ の値です。さらに、定常特性を定量的に評価するものが定常偏差です。これは、目標値と定常値の差r-y ∞ を表します。
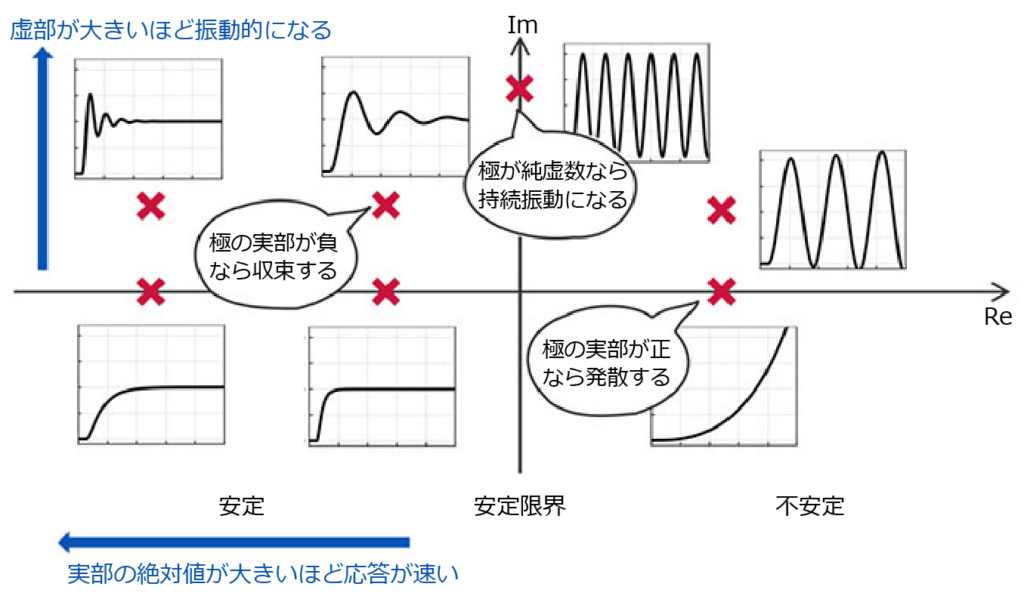
ところで、時間応答は伝達関数の極と対応しています(図2)。極は複素数です。そして、極の実部が負であれば安定(ステップ応答はある値に収束する)で、負でなければ不安定(発散する)です。極が純虚数の場合は、持続振動となります。さらに、実部の絶対値が大きいほど、収束や発散のスピードは速くなります。また、極の虚部の大きさも応答に影響しており、虚部が大きくなるほど振動的な応答になります。従って、時間応答の評価指標をベースとする仕様を考える代わりに、極の位置をベースとする仕様を考えることもあります。
2. PID制御
フィードバック制御則には、さまざまなタイプがあります。その中でも、シンプルで広く使われている制御則がPID制御です。PID制御は、偏差(目標値と制御対象の出力の差)の大小に応じて入力を決めます。PID制御の動作には、偏差の定数倍を入力に反映する比例動作(Proportional)、偏差の過去の履歴を入力に反映する積分動作(Integral)、偏差の変化傾向を入力に反映する微分動作(Derivative)があります。これら3つの動作の英語の頭文字をとって、PID制御といいます。
PID制御は、偏差の現在・過去・未来の情報を利用するという考え方になっているので、人間の判断や行動に類似しているといえます。PID制御則は、図3に示すような式とブロック線図で表されます。k P 、k I 、k D はそれぞれ、比例ゲイン、積分ゲイン、微分ゲインといい、これらが設計パラメータとなります。
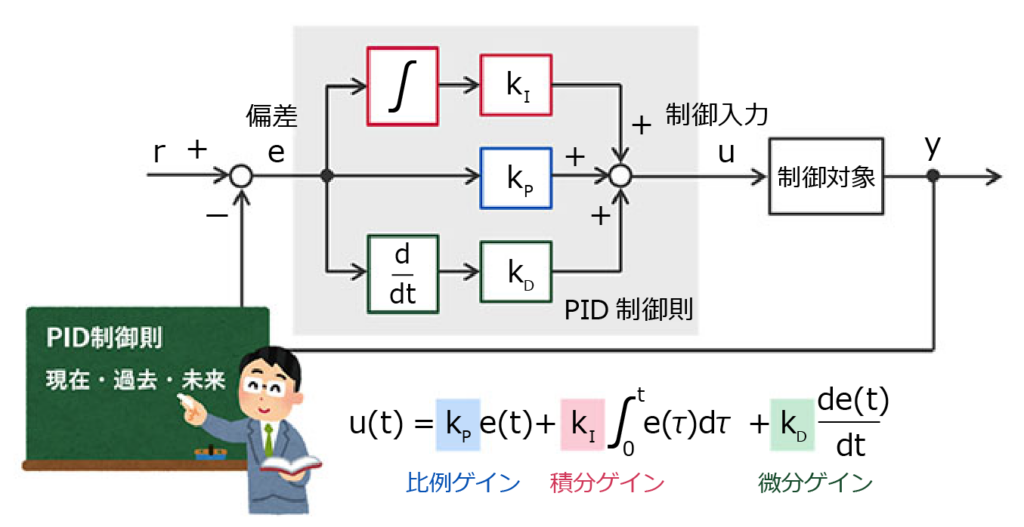
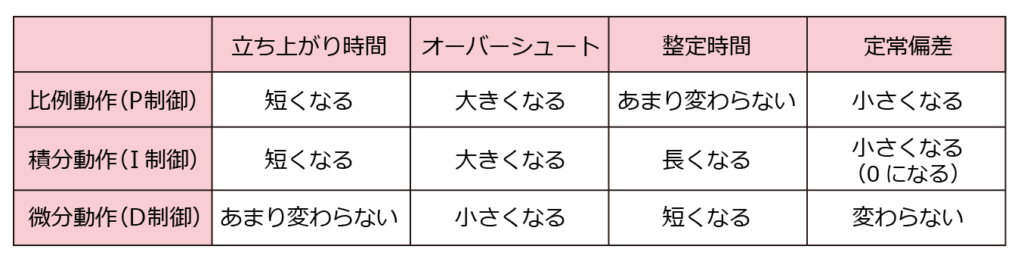
図4と表1に示すように、比例ゲインを大きくすると、応答が速くなり、その一方で振動的になります。定常偏差が生じている場合は、比例ゲインを大きくすることで、定常偏差を小さくすることができます。ただし、完全に0にすることはできません。定常偏差を0にしたい場合は、積分動作を利用します。積分動作を加えることで、一定値の目標値に定常偏差なく追従します。
一定値の外乱が入力に加わる場合においても、積分動作があれば、外乱の影響を抑制することができます。ただし、積分ゲインを大きくすると、応答が振動的になることがあります。そこで、微分動作の登場です。微分動作は少し未来の動きを予測するものなので、これにより、振動を抑えることができます。しかし、微分はノイズのような高周波数の信号を増幅してしまうので、微分ゲインを大きくしすぎるのも注意が必要です。

PIDゲインのチューニング方法には、実験データを利用する方法と、制御対象のモデル情報を利用する方法があります。実験データを利用する代表的な方法が、限界感度法とステップ応答法です。これらは、制御対象の動特性の一部の情報(限界ゲイン・周期、定常ゲイン、最急勾配、遅れ)を実験データから抽出して利用します。一方、モデル情報を利用する方法では、部分的モデルマッチング法が有名です。これは、詳細な動特性情報と規範となるモデル情報を考慮して設計する方法です。最初から手作業で調整するのではなく、これらの方法をうまく活用してゲインの目星を付けることで、時短になります。また、なぜその値を選んだのかを説明しやすくなるでしょう。
3. さまざまな制御則
全6回で下記の内容を解説しています。
- 第1回 ものの動きをデザインする
- 第2回 制御のためのモデル
- 第3回 動的システムの振る舞い
- 第4回 伝達関数を利用した動きのデザイン
- 第5回 状態方程式を利用した動きのデザイン
- 第6回 制御系設計を支援するツール


