

前回は、制御対象のモデルについて解説しました。今回は、そのモデルを利用して、制御対象の振る舞いを調べます。制御対象にある入力を印加したときに、出力がどのような応答になるかを知っておくと、制御器を設計するときに役立ちます。まず、ステップ入力を印加したときの時間応答の求め方と、制御対象が安定か不安定かを判別する方法を説明します。また、正弦波入力の周波数を変化させたときの応答(周波数応答)についても紹介します。
第3回「動的システムの振る舞い」を解説していきます。

1. ステップ応答
ステップ応答とは、システムに一定値を入力し続けたときのシステムの出力の振る舞いのことです。モータに一定の電圧を印加して回転させることを考えてみましょう。図1のようにスイッチを介して、乾電池(電圧は1Vとする)をモータに接続します。スイッチをONにすると、一定の電圧(1V)がモータに印加され、モータは、しばらく時間が経過すると、一定速度で回転し続けます。スイッチをOFFにすると、回転速度は徐々に低下して、最終的に停止します。
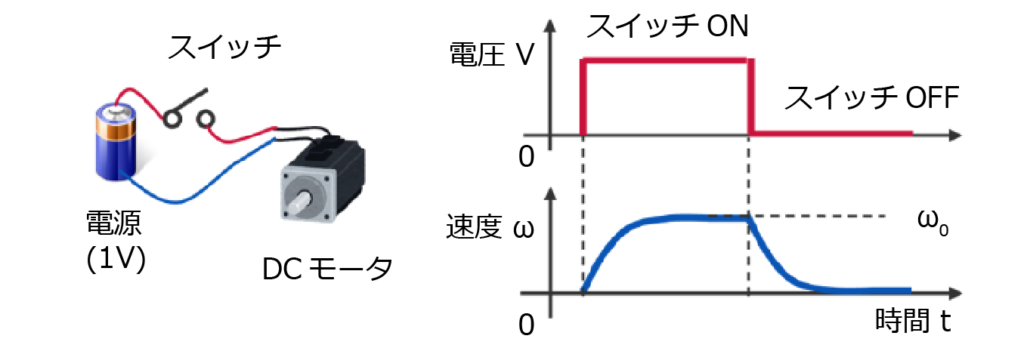
このスイッチのON/OFFのような階段状の入力のことを、ステップ入力といい、制御対象の特性を調べるときによく用いられます。また、ステップ入力を印加したときの制御対象の応答を、ステップ応答といいます。特に0から1に変化する入力の場合は、インディシャル応答といいます。以下では、ステップ入力を印加したときの振る舞いを時間の関数として求めます。
スイッチをONからOFFにしたときの振る舞いを、状態方程式を用いて計算してみましょう。図1に示すようにスイッチをOFFにするので、入力はu=0となります。OFFにするタイミングのモータの角度を0、角速度をω0として微分方程式を解くと、図2のようになります。
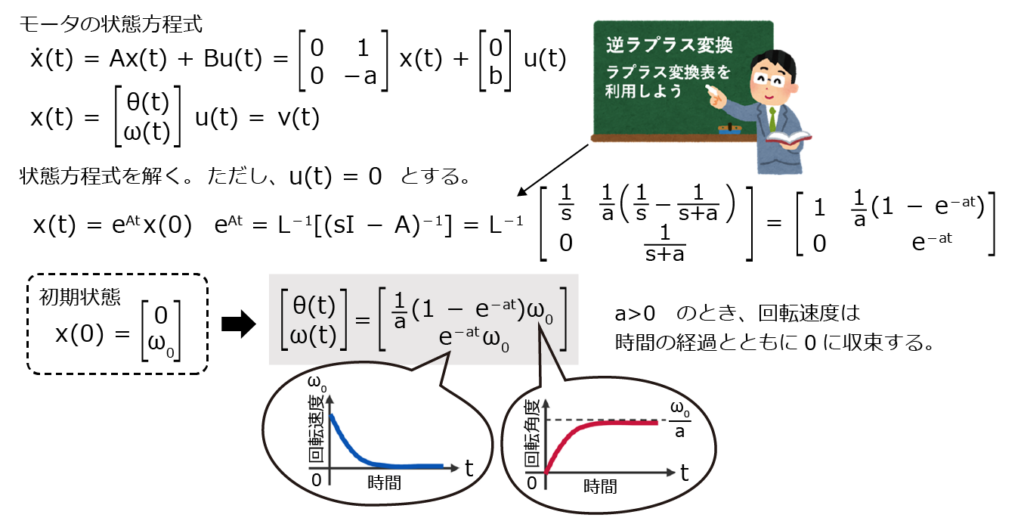
Aが行列なので、eのAt乗は、行列であることに注意してください。これは、行列指数関数と呼ばれるものです。さまざまな計算方法があり、よく用いられるものとしては、sI-Aの逆行列を逆ラプラス変換するものがあります(Iは単位行列)。図2に示す式より、時間の経過とともに、DCモータがどのように振る舞うかを調べることができます。例えば、a>0のとき、モータの回転角度は、時間が経過するとω0 /aに近づくことが分かり(図2の赤線のグラフ)、また、モータの回転速度は、最終的に0になることが分かります(図2の青線のグラフ)。
図2では、入力を0としたときの応答を求めました。ただし、状態方程式の解は、入力が0でない場合でも求めることができます(図3)。
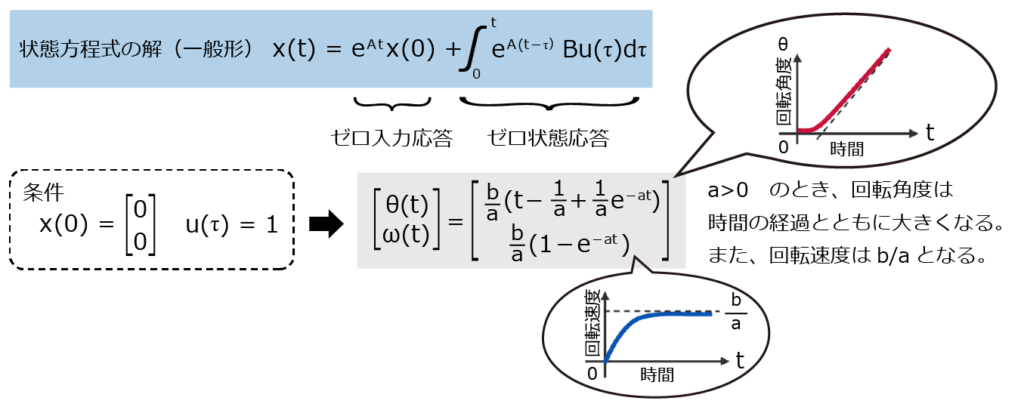
図3の状態方程式の解(一般形)の第1項をゼロ入力応答、第2項をゼロ状態応答といいます。ここでは、スイッチをOFFからONにしたときの振る舞いを求めてみます。分かりやすくするために、ONにするタイミングのモータの角度を0、角速度を0にします。すると、図3に示す式のように計算することができます。この式より、一定の電圧を加えると、時間の経過とともにモータの回転角度は大きくなり続け(図3の赤線のグラフ)、回転速度は一定値b/aに収束することが分かります(図3の青線のグラフ)。
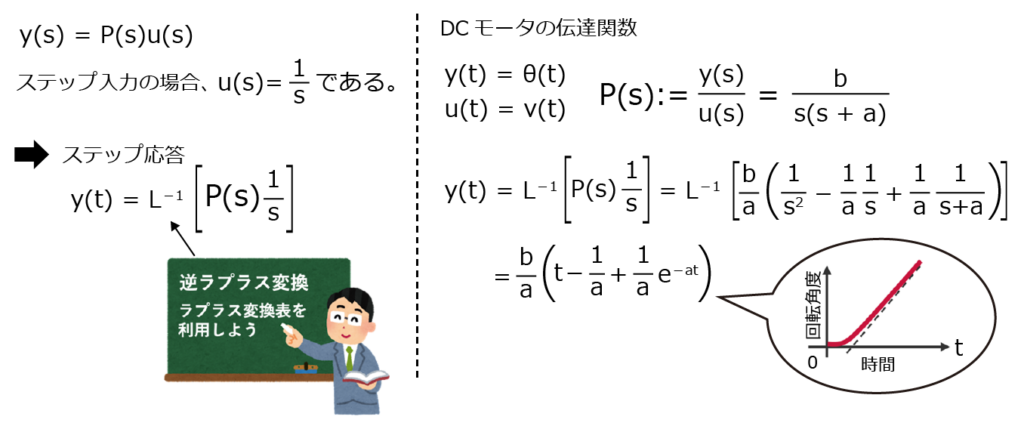
初期状態が0の場合は、伝達関数からステップ応答を計算することができます。伝達関数は第2回で説明したように、入力uと出力yの比で定義されます。つまり、出力はy(s)=P(s)u(s)となります。また、ステップ入力をラプラス変換したものはu(s)=1/sとなるので、y(s)=P(s)/sを計算し(P(s)/sを部分分数展開し)、逆ラプラス変換を用いれば、y(t)を求めることができます(図4の左図)。図4の右図では、モータのステップ応答を計算しています。これにより、モータの回転角度の振る舞いを確認することができます。
2. システムの安定性
システムに入力を加えたとき、出力が発散せずある値に収束する状態を安定(厳密には入出力安定)といい、そうではないことを不安定といいます。ステップ入力を加えたとき、モータの回転速度は一定値に収束します。しかし、モータの回転角度は一定値に収束せず、どんどん大きくなります。モータは、一定値の入力で角度が発散するので、不安定なシステムとなります。
安定と不安定は、伝達関数の極(P(s)=∞となるsのこと)を調べることで分かります。システムが安定であるための必要十分条件は、「伝達関数の全ての極の実部が負」であることです。
モータの場合、s=0とs=-aが極になり、実部が0になるものが含まれているので、不安定と判定することができます。一方、状態方程式の場合は、行列Aの固有値で安定性を判別でき、「行列Aの全ての固有値の実部が負」であれば、システムは安定です。
また、極や固有値の実部の大きさは、収束の速さに対応しています。実部の絶対値が大きいほど収束が速くなります。ちなみに、極や固有値の虚部は、振動の質を決めるものになっています。
3. 周波数応答
全6回で下記の内容を解説しています。
- 第1回 ものの動きをデザインする
- 第2回 制御のためのモデル
- 第3回 動的システムの振る舞い
- 第4回 伝達関数を利用した動きのデザイン
- 第5回 状態方程式を利用した動きのデザイン
- 第6回 制御系設計を支援するツール


