

前回は、制御システムの設計の流れについて解説しました。対象とするものを制御するときには、ものの性質、特に動特性を知っておく必要があります。ものを操作したときの振る舞いが予測できれば、目標とする振る舞いを実現するための操作量を求めることができます。また、思い通りに制御できないことや、どうすれば制御できるようになるかを把握できます。今回は、動的なシステムの性質を表す数学モデルとして、制御工学でよく用いられる状態方程式や伝達関数について解説します。
第2回「制御のためのモデル」を解説していきます。
第2回もくじ

1. 動的システムと静的システム
動的なシステムと静的なシステムの違いを説明するところから始めましょう(本稿では、動的なシステムを対象とします)。動的システムとは、現在の出力に過去の入力が関係するシステムのことです。一方、静的システムは、現在の出力が現在の入力で決まるシステムのことです。違いは、メモリを持っているかどうかです。
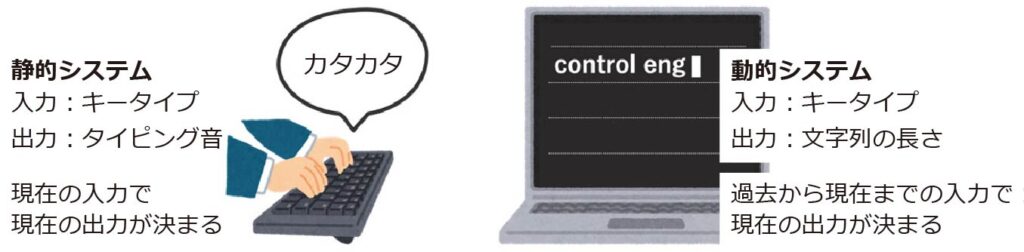
例えば、キーボードで文字を入力することを考えてみます(図1)。キーをタイプすると、「カタ」とタイピング音がします。キータイプを入力、カタという音を出力とすると、このシステムは静的システムです。なぜなら、カタという音(出力)は、現在のキータイプ(入力)のみによって決まり、過去のキータイプには影響されないからです。一方、キータイプをする/しないを入力として、画面に表示されている現在の文字列の長さを出力とすると、文字列の長さは現在の入力だけでは決まらず、過去にどれだけキーがタイプされたかの影響を受けます。従って、このシステムは動的システムとなります。
一般に、動的システムの動特性は、微分方程式で記述することができます。図2に示すような、ハンディファンの動特性を考えてみましょう。ハンディファンは、スイッチをONにするとファンが一定速度で回転します。ハンディファンの中には、電圧vを印加すると回転するDCモータが入っています。スイッチをONにした瞬間のモータの回転速度は小さいものの、時間が経過すると徐々に大きくなり、最終的に一定の大きさになります。現在の回転速度ωは、現在の電圧の値で決まるわけではなく、過去の電圧の値も関係します。つまり、この電圧vと回転速度ωの間に動特性があるということです。速度の変化をグラフにすると、図2のようになります。このような動特性のことを、制御工学では1次遅れと呼び、1階の微分方程式で表します。
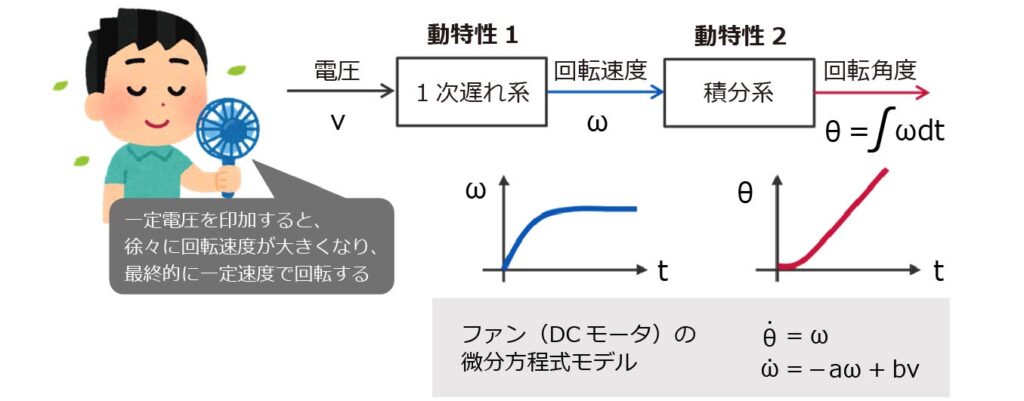
さらに、回転速度ωと回転角度θの関係はどうでしょうか。回転速度ωを積分したものが回転角度θです。この例の場合、回転し続けるため、回転角度はどんどん大きくなっていきます。積分は過去の情報を蓄積する演算なので、これも動特性です。
微分方程式の解を求めることで、システムの振る舞いを知ることができます。図2のグラフは、モータの微分方程式を解くことで得られるものです。しかし、システムが複雑になればなるほど、その微分方程式の解を求めることは難しくなります。また、解を求めたとしても、振る舞いを解析することは容易ではないかもしれません。制御工学では、振る舞いの解析の見通しをよくするために、さらに、制御系設計のための強力なツールを利用するために、微分方程式を状態方程式や伝達関数に変換して用います。
2. 状態方程式モデル
状態方程式は、ベクトル値の1階微分方程式として表現するものです。図2に示したモータの動特性を、状態方程式で表してみましょう。ここでは、回転角度θと回転速度ωをまとめて、状態変数ベクトルxとして定義します。さらに、印加電圧vを入力u、回転角度θを出力yとします。すると、1階の微分方程式を得ることができます(図3の上部)。これが状態方程式です(正確には、1つ目を状態方程式、2つ目を出力方程式と呼びます)。
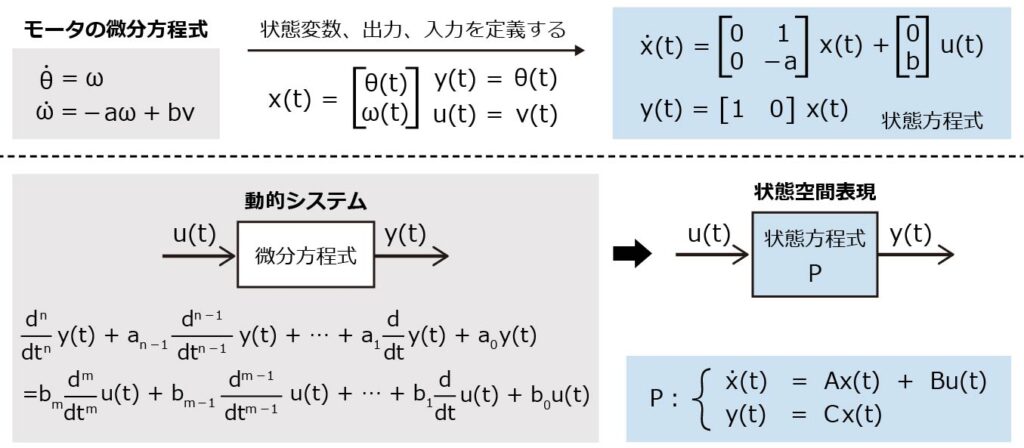
図3の下部に、状態空間モデルの一般形を示します。一般に、xはn次元ベクトル、uはm次元ベクトル、yはl次元ベクトルで、Aはn×n行列、Bはn×m行列、Cはl×n行列となります(図2の例の場合、n=2、m=l=1)。ベクトル値にはなるものの1階微分方程式なので、解を求めることは難しくなく、解析も容易です(状態方程式の解については、次回詳しく解説します)。また、初期値の影響や、多入出力系を容易に扱うことができます。
3. 伝達関数モデル
全6回で下記の内容を解説しています。
- 第1回 ものの動きをデザインする
- 第2回 制御のためのモデル
- 第3回 動的システムの振る舞い
- 第4回 伝達関数を利用した動きのデザイン
- 第5回 状態方程式を利用した動きのデザイン
- 第6回 制御系設計を支援するツール


