

前回は有限要素法と他数値解法との比較を行いました。今回は最終回です。座標系、要素剛性マトリックスの全体座標系への変換、拘束ケースと荷重ケース、等価節点荷重について解説します。これらは有限要素解析を行う上で知っておいた方がよい項目です。
第6回「有限要素法のテクニック」を解説していきます。
第6回もくじ

1. 座標系
座標系とは、点や要素の位置を示すために定義する基準です。有限要素法で用いられる座標系には、全体座標系、節点座標系、要素座標系などがあります。
1:全体座標系(基準座標系)
全体座標系とは、基準となるように暗黙に仮定された座標系のことです。他の多くの座標系は全体座標系との関係で定義されます。
2:節点座標系
節点座標系とは、節点の位置または変位方向を定義する座標系のことです。直交座標系、円筒座標系、球座標系の3 種類があります。変位方向を定義する座標系の場合には変位座標系と呼ばれることもあります。
・直交座標系
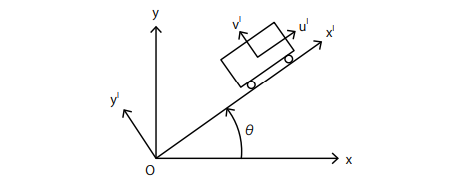
直交座標系とは、座標軸が直交している座標系のことです。図1 では、2 次元で全体座標系(x,y) に対して角度θ回転させた(x
l
,y
l
) を表わしています。変位方向は、(x
l
,y
l
) に対応して、(u
l
,v
l
) が定義されます。この変位を拘束することで、傾斜拘束が表現できます。
・円筒座標系
円筒座標系とは、円柱の半径方向の距離r、周方向の角度θ、軸方向の距離z の3 つで位置を指定する座標系のことです(図2)。節点座標値は、解析時には直交座標系に変換されます。変位成分は半径方向のu
r
、周方向の接線方向u
θ
、軸方向のu
z
になります。u
r
を拘束することで、回転軸のベアリングなどをモデル化することができます。

・球面座標系
球面座標系とは、球の半径r と2 つの角度θ、φで位置を指定する座標系のことです(図3)。変位成分は半径方向のu
r
、緯線方向の接線u
φ
、経線方向の接線u
θ
になります。

3:要素座標系
要素座標系とは、要素を定義する座標系のことです。全体座標系で定義された節点座標の値を、要素座標系の値に変換して要素剛性マトリックスを計算します。その後、要素剛性マトリックスを全体座標系での値に再変換し、全体剛性マトリックスに重ね合わせます。
要素座標系の原点は、一般に要素第1 節点か、四角形要素では要素対角線の交点に置かれます。要素座標系の定義はCAE ソフトウェアによって異なります。今回は、はり要素、三角形要素、四角形要素の3つを取り上げ、代表的な定義を示します。
・はり要素
はり要素の座標系を定義する場合、節点1(G
1
)に原点を置きます。長さ方向(G
2
方向)をx
e
軸とし、G
1
-G
2
線上にない第3 の点G
3
と、G
1
・G
2
点とで作る平面の法線方向をz
e
軸として、z
e
軸と x
e
軸との右手右ねじ系をy
e
軸として定めます(図4)。

・三角形要素
三角形要素の座標系の決め方は、はり要素と同様です(図5)。

・四角形要素
G
1
-G
3
、G
4
-G
2
を結ぶ2対角線のなす角2αの2等分線の方向をx
e
軸とし、G
1
~ G
4
で作る平面の法線方向をz
e
軸として、z
e
軸とx
e
軸との右手右ねじ系をy
e
軸として定めます(図6)。要素節点番号の附番順序が変わっても、x
e
軸とy
e
軸が入れ替わるだけという特徴があります。任意の四角形では、一般に四節点が同一平面上に乗らないことがあります。その場合、Nastran では平均平面という考えを用いて、力学的に等価になるよう工夫しています。

これまで解説した3 つの要素では、応力は要素座標系で出力されます。三角形要素と四角形要素でメッシュを自動生成させると、要素座標系は要素ごとにさまざまな方向を向きます。そのため、応力成分のコンタ図を描く際には注意が必要です。コンタ図には通常、要素で計算された応力値を要素節点位置に外挿して、節点を共有する要素で平均した応力値を用います。
2. 要素剛性マトリックスの全体座標系への変換
全体座標系で定義された節点座標値を、局所座標系での値に変換する座標変換マトリックスと、それを用いた要素剛性マトリックスの全体座標系への変換について説明します。
1:座標変換マトリックス
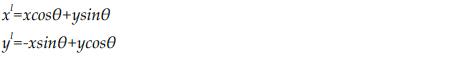
座標変換マトリックスとは、全体座標系を局所座標系へ変換させるためのマトリックスのことです。節点座標と節点変位に適用できます。2 次元平面での節点座標の座標変換(図7)は、次式で計算されます。

マトリックス表示をすると、次式となります。
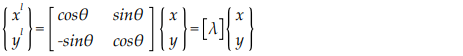
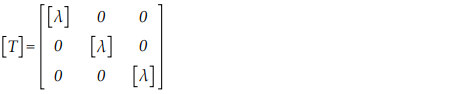
[λ] を座標変換マトリックスといいます。三角形要素では節点数Nnode=3、四角形要素ではNnode=4 なので、要素座標変換マトリックス[T] は[λ] を節点数分だけ対角に並べたマトリックスになります。次式は三角形要素の場合です。
要素座標系での要素節点変位ベクトル{δ l } は全体座標系での要素節点変位ベクトル{δ e } を用いて、次式で計算されます。

3 次元の場合には、[λ] は局所座標系の各軸と、全体座標系の各軸とのなす角の余弦(cos(x l ,x)などと表します)から成る3×3 のマトリックスで計算されます。cos(x l ,x)などを方向余弦といいます。
2:要素剛性マトリックスの基準座標系への座標変換
要素座標系と全体座標系での要素剛性マトリックスをそれぞれ[k
l
]、[k
e
]とすれば、要素のひずみエネルギーは次式で表されます。エネルギーはスカラ量なので、どの系で考えても同じ値です。上付きのT は転置行列・転置ベクトルを表します。
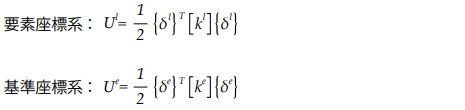
上式を要素節点変位ベクトルの式に代入すると、以下の式が導かれます。
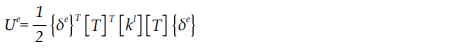
基準座標系の式と上式を比較することで、次式が導かれます。

すなわち、要素座標系で計算された要素剛性マトリックスの両側から、要素座標変換マトリックスとその転置を乗ずれば、全体座標系での要素剛性マトリックスとなります。これを全ての要素について重ね合わせれば、全体剛性マトリックスが完成します。
3. 拘束ケースと荷重ケース
4. 等価節点荷重
全6回で下記の内容を解説しています。
- 第1回 CAEとは?
- 第2回 有限要素法とは
- 第3回 有限要素法の収束性と誤差
- 第4回 有限要素法と他数値解法との比較
- 第5回 CAE解析の種類
- 第6回 有限要素法のテクニック


